


מהי הטבעה ידנית ומדוע זה משנה
כאשר אתה מקבל הצעת מחיר כלי עבודה עבור אחלק מתכת מוטבע, הפריטים רק לעתים רחוקות מסבירים את פילוסופיית התהליך מאחורי המחיר. אחת השיטות המובנות השכיחות ביותר מאחורי המספרים הללו היא הטבעה ידנית של קוביות העברה, תהליך המשלב דיוק של יצירת תחנות מרובות- עם שליטה- בידיים של המפעיל. בין אם אתה מהנדס ייצור שמעריך שיטות ייצור או קונה שמנסה לפענח הצעה של ספק, הבנת התהליך הזה משנה את האופן שבו אתה קורא כל הצעת מחיר שנוחתת על שולחנך.
הגדרת החתמת קוביות העברה ידנית
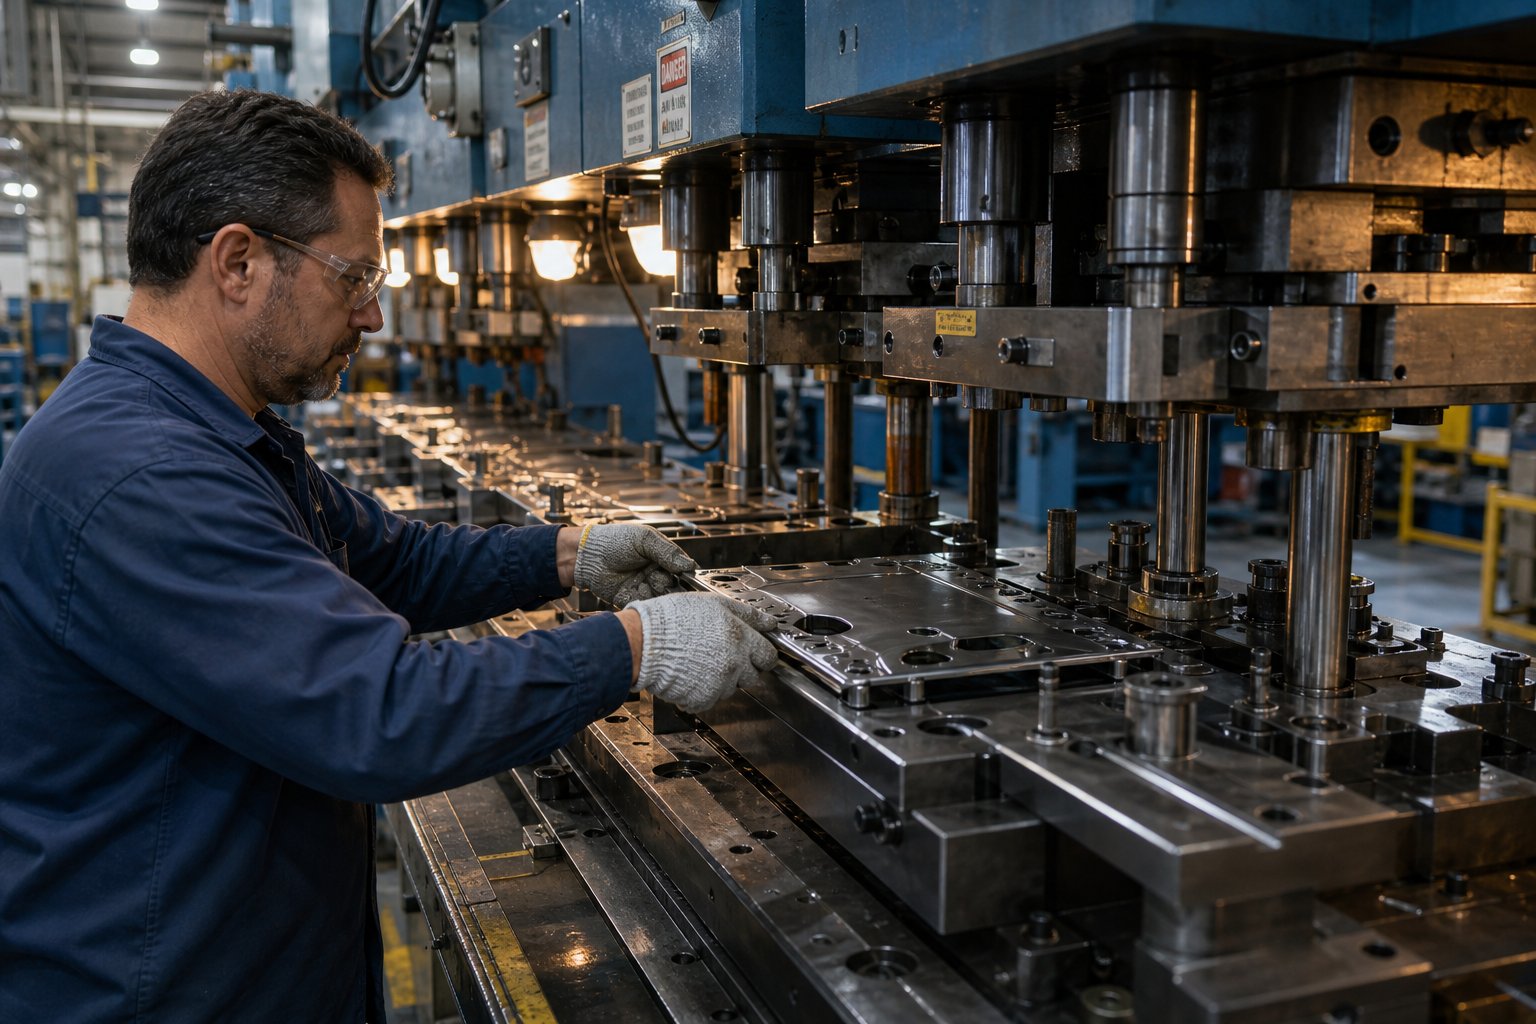
הטבעת תבנית העברה ידנית היא תהליך יצירת מתכת שבו מפעיל אנושי מעביר פיזית חלקי עבודה בודדים בין תחנות תבנית נפרדות בתוך מכבש, כאשר כל תחנה מבצעת פעולה נפרדת כגון הרס, שרטוט, ניקוב או חיתוך עד להשגת הגיאומטריה הסופית של החלק.
כמה מונחים נוטים להסתבך בשיחה, אז בואו נעשה סדר בהם. אמות העברהמתייחס לכלי העבודה עצמו, קבוצה של תחנות קוביות עצמאיות שנועדו להוות חלק בהדרגה. אעיתונות העברההיא המכונה המאכלסת את התחנות הללו ומספקת את הטונאז' להיווצרות.החתמת העברההיא קטגוריית התהליך הרחבה יותר. כאשר המילה "ידני" קודמת לכל אלה, היא מסמנת שתנועת החלק בין תחנות מסתמכת על מפעיל מיומן ולא על זרועות רובוטיות או אצבעות מכניות.
איך זה שונה מהעברה אוטומטית ומתות פרוגרסיביות
תארו לעצמכם התקנת קוביות מתקדמת: פס מתכת רציף ניזון דרך סדרה של תחנות, והחלק נשאר מחובר לרצועה זו עד לניתוק הסופי. הרצועה עצמה משמשת כמנגנון ההובלה. בהחתמת העברה אוטומטית, חלקים בודדים נעים בין תחנות באמצעות תפסים מכניים או מערכות רובוטיות ללא התערבות אנושית.
העברה ידנית יושבת בין הגישות הללו. כמו העברה אוטומטית, חומר העבודה הוא ריק אינדיבידואלי חופשי ולא חלק מרצועה רציפה. זה מאפשר לסובב, להעיף או למקם את החלק בין תחנות, מה שמאפשר גיאומטריות מורכבות שפשטות-מוזנות פרוגרסיביות פשוט לא יכולות לייצר. ההבדל הקריטי הוא שמפעיל מיומן מטפל בכל העברה, תוך שימוש במשוב מישוש ובדיקה חזותית בכל שלב. אין תפסנים רובוטיים, אין נתיבי תנועה הניתנים לתכנות, רק ידיים מנוסות המונחות על ידי ידע תהליכי.
מתנות פרוגרסיביות מצטיינות בחלקים-גבוהים וקטנים יותר. קווי העברה אוטומטיים מטפלים בחלקים גדולים או מורכבים במהירויות ייצור. העברה ידנית תופסת את המקום שבו מורכבות חלקים דורשת מניפולציה- חופשית של המדינה, אך נפחים או תקציבים אינם מצדיקים את השקעת ההון באוטומציה.
מדוע תהליך זה עדיין חשוב בייצור מודרני
אתה עשוי לתהות מדוע כל חנות תסתמך על טיפול ידני בחלקים בעידן של Industry 4.0. התשובה היא כלכלה וגמישות. לא כל חלק מוטבע פועל בנפחים של 500,000 בשנה. לא לכל פרויקט יש את זמן ההובלה או התקציב לאינטגרציה רובוטית. ולא כל גיאומטריה של חלק נשארת קפואה מספיק זמן כדי להצדיק כלי עבודה אוטומטיים.
הטבעת תבנית העברה ידנית נשארת רלוונטית לייצור בנפח-עד-בינוני, אימות אב טיפוס וחלקים שגודלם או מורכבות הצורה שלהם שוללים הזנת רצועות מתקדמת. המפעיל הופך לנקודת בדיקת איכות-מובנית, תופס פגמים בחומרים, הזנה לא נכונה או יוצר חריגות בזמן אמת. האלמנט האנושי הזה מציג שונות, כן, אבל הוא גם מציג יכולת הסתגלות שאוטומציה קשיחה לא יכולה להשתוות לה.
מאמר זה הוא משאב הנדסה ניטרלי-של ספק. אין קידום מכירות, אין העדפת מותג. המטרה היא לתת לך את המסגרת הטכנית והכלכלית כדי להעריך אם העברה ידנית שייכת לפרויקט הבא שלך, ולעזור לך לראות בדיוק מה מסתתר בתוך הצעת המחיר.
כיצד פועלת הטבעה ידנית שלב אחר שלב
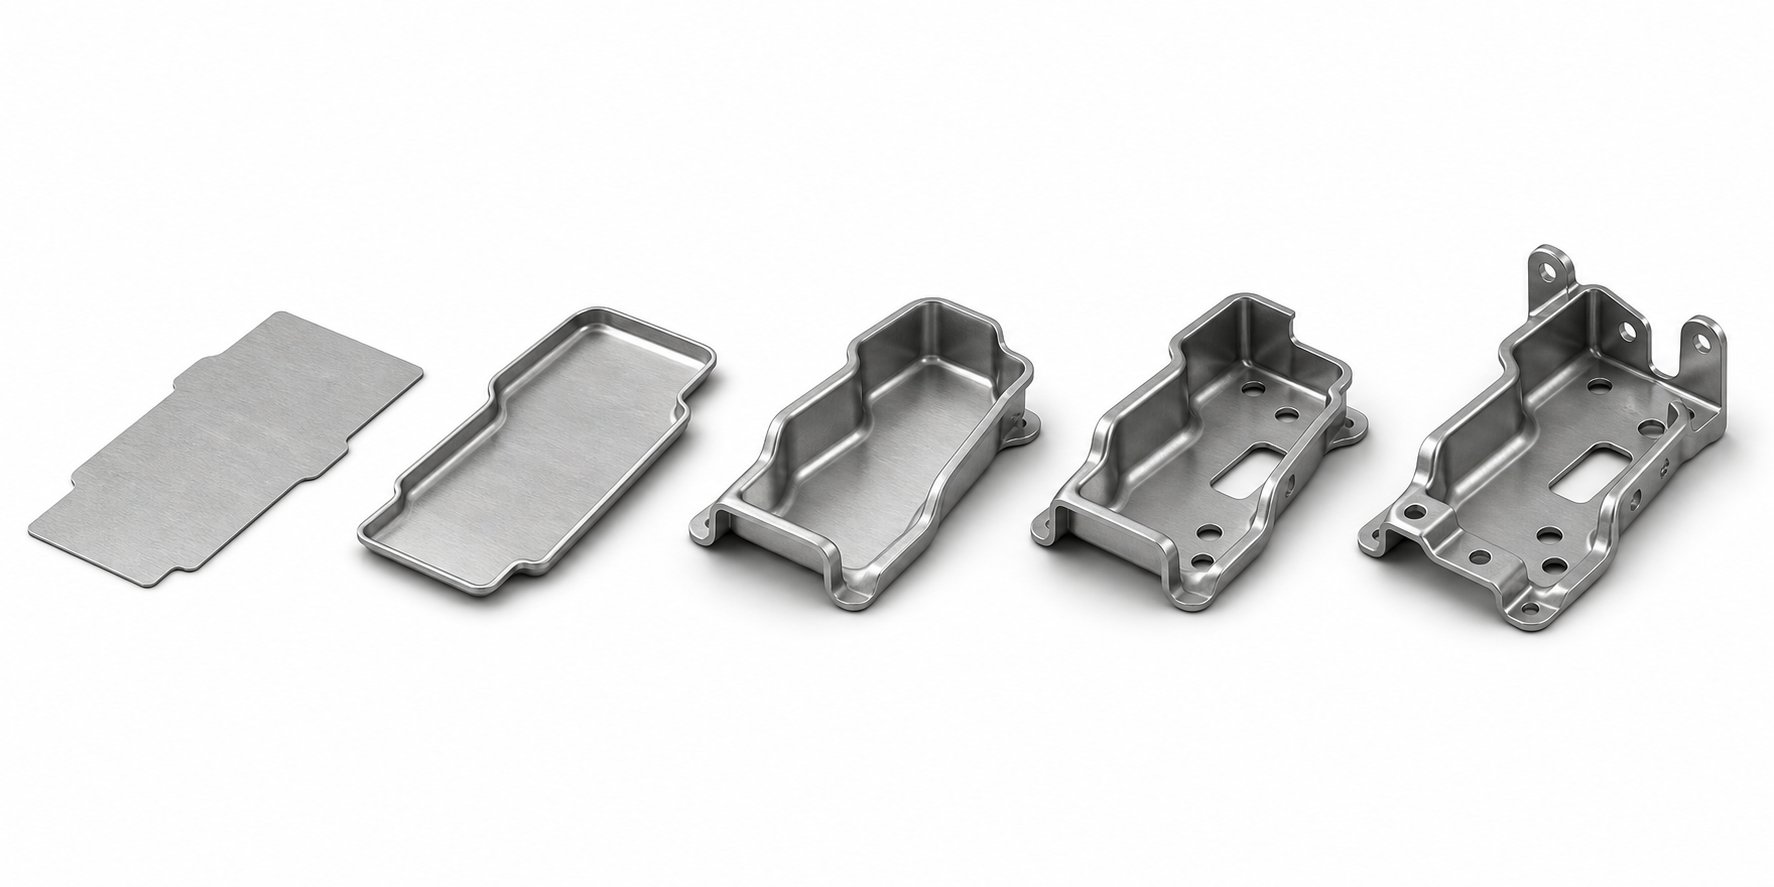
דמיינו את עצמכם עומדים ליד העיתונות. ערימה של חלקי מתכת שטוחים יושבת לשמאלך. מיטת התבנית נמתחת לפניך עם שלוש, ארבע, אולי שש תחנות מסודרות ברצף, כל אחת מעובדת לביצוע פעולת גיבוש ספציפית. התפקיד שלך הוא להוביל פיסת מתכת דרך כל תחנה, ולהפוך אותה מחלק שטוח לחלק תלת מימדי מוגמר. זהו תהליך החתמת תבנית ההעברה שלב אחר שלב בצורתו החיונית ביותר, וכל תנועה שאתה מבצע נושאת השלכות על דיוק המימד ואיכות החלק.
טעינה ופעולות תחנה ראשונה
המחזור מתחיל בהכנה ריק. בהתאם להגדרת החנות, החלקים החסרים מגיעים או-חתוכים מראש מפעולת הברקה נפרדת או גזוזים ממלאי סלילים במצב לא מקוון ומוערמים על משטח ליד המכבש. המפעיל בוחר ריק, בודק אותו ויזואלית לאיתור פגמים משטחים או כתמים, וממקם אותו על מאפייני האיתור של תחנת התבנית הראשונה. מאתרים אלה, בדרך כלל סיכות טייס או בלוקי קן, מבטיחים שהריק יושב ביישור מדויק לפני מחזורי הלחיצה.
כשהחלק הריק יושב, המפעיל מפעיל את מכת הלחיצה באמצעות שלט בשתי-ידיים (דרישת בטיחות שמרחיקה את שתי הידיים מהקובייה). האיל יורד, והתחנה הראשונה מבצעת את פעולתה. במקרים רבים, תחנה ראשונית זו מטפלת בשרטוט או צורה שמבססת את הצורה העיקרית של החלק. החומר נאלץ לתוך חלל תבנית, יוצר עומק וקווי מתאר היכן שגיליון שטוח היה קיים רגעים לפני כן.
כאשר הכבש נסוג, מרימי חלקים המובנים בתבנית התחתונה מעלים את חלק העבודה מעל פני התבנית. זהו הרמז של המפעיל. החלק המעוצב בחלקו נגיש כעת לאיסוף, יושב מעט מוגבה על מרים עמוסים-קפיציים המקלים על האחיזה ומפחיתים את הסיכון שהחלק יידבק בחלל.
העברת-תחנות וזרימת עבודה של מפעילים
כאן האלמנט הידני באמת מגדיר את התהליך. המפעיל מושיט יד, אוחז בחומר העבודה, מרים אותו לחופשי מהתחנה הראשונה וממקם אותו מחדש לתחנה הבאה. זה נשמע פשוט אבל דורש מיומנות מפותחת. יש לכוון את החלק בצורה נכונה, למקם במדויק על תכונות האיתור של התחנה הבאה ולשחרר בצורה נקייה לפני שהמכה הבאה יכולה להתרחש.
כל תחנה מבצעת פעולה מובחנת ברצף מתוכנן בקפידה שנועד לעצב את החלק בהדרגה מבלי להלחיץ יתר על המידה את החומר. זרימת עבודה טיפוסית מרובת-תחנות עשויה להיראות כך:
- תחנה 1 - ציור:הריק השטוח נוצר לצורת כוס או קליפה ראשונית, המבססת את עומק החלק ואת קו המתאר הבסיסי.
- תחנה 2 - שרטוט או רפורמה:הצורה המשורטטת מעודנת, מעמיקה או מעוצבת מחדש לרדיוסים הדוקים יותר ותכונות מוגדרות יותר.
- תחנה 3 - פירס:חורים, חריצים או מאפיינים פנימיים אחרים מחוררים לתוך החלק המעוצב בחלקו בזמן שהוא מוחזק במצב מבוקר.
- תחנה 4 - אוגן או צורה:הקצוות מכופפים, מאוגנים או נטבעים לפי הגיאומטריה והמפרט הסופי של הממדים.
- תחנה 5 - חיתוך:חומר עודף מאוגן המשיכה או ההיקף נחתך, וביסוס הפרופיל החיצוני הסופי.
בין כל תחנה מבצע המפעיל בדיקה ויזואלית מהירה. האם ההגרלה אחידה? האם נוצרים סדקים או קמטים? האם פעולת הפירס יצרה חורים נקיים ללא חריץ יתר? השער האיכותי המובנה-זה מה שהופך את זרימת העבודה הידנית של תחנת התבנית לייחודית. מערכת אוטומטית מסתמכת על חיישנים ובדיקה שלאחר-תהליך. מפעיל מיומן מזהה חריגות עדינות דרך ראייה ומגע בזמן אמת, ולעתים קרובות תופס בעיות לפני שהן מתפשטות לגרוטאות.
תפקידו של המפעיל בהחתמת קוביות העברה חורג מטיפול פשוט בחומרים. מפעילי עיתונות מנוסים מפתחים רגישות מישוש לאופן שבו חלק "מרגיש" במהלך ההצבה. חלק שאינו מתיישב בצורה חלקה לתוך המאתרים עשוי להצביע על בלאי כלי עבודה, שינוי ממדי משינויים בחומר או בעיה בהיווצרות מהתחנה הקודמת. לולאת המשוב הזו, המתרחשת בכל העברה, מתפקדת כמעקב-מתמשך בתהליך.
גיבוש סופי, חיתוך והוצאת חלקים
התחנה האחרונה מטפלת בדרך כלל בפעולות חיתוך, טבעה או מכה חוזרות המביאות למימדים קריטיים לסובלנות. טבעה מפעילה כוח מקומי גבוה כדי לחדד תכונות, לשטח משטחים או להשיג שליטה מימדית הדוקה באזורים ספציפיים. פעולת מכה חוזרת-יוצרת מחדש תכונות שאולי חזרו מעט לאחר היצירה הראשונית.
לאחר סיום פעולת הלחיצה האחרונה, המפעיל מסיר את החלק המוגמר ומניח אותו לפח איסוף או לתחנת בדיקה. בהגדרות מסוימות, ההסרה הסופית הזו משמשת כבדיקת איכות נוספת, כאשר המפעיל מודד את החלק מול מתקן go/no-go לפני שהוא עוזב את אזור הלחיצה.
לאורך כל המחזור הזה, בקרות הקש ומערכות הבטיחות תומכות בזרימת העבודה של המפעיל. הפעלת שתי-יד מונעת מהכבש לרכוב על אופניים בזמן שהידיים נמצאות באזור התבנית. וילונות אור מספקים הגנה משנית, עוצרים את העיתונות אם גוף המפעיל שובר את מישור החיישן ברגע הלא נכון. תכונות יישור למות כגון סיכות מנחים וקוביות עקב, כפי שצוין על ידימגזין MetalForming, ודא שחצאי התבנית העליונים והתחתונים נפגשים בדיוק ללא קשר למצב המכני של המכבש.
זמני המחזור בהעברה ידנית נעים בדרך כלל בין מספר שניות ליותר מדקה לתחנה, בהתאם לגודל החלק, המורכבות ומספר התחנות. בהשוואה למערכות העברה אוטומטיות הפועלות בין 15 ל-45 פעימות לדקה, הגישה הידנית איטית משמעותית. אבל המהירות היא לא הנקודה. הערך טמון בגמישות, בדרישות הון נמוכות יותר וביכולת של המפעיל להסתגל לווריאציות של תהליך תוך כדי תנועה.
מה שדרך ההדרכה הזו-אחר-מגלה הוא תהליך שבו שיפוט אנושי מוטבע בכל שלב. ההחלפה- בין תפוקה ויכולת הסתגלות מעצבת כל החלטה לגבי מתי ההעברה הידנית היא הגיונית, ו-ההחלפה הזו הופכת חדה במיוחד כאשר אתה משווה אותה מול שיטות הטבעה אחרות ראש בראש.
מתי לבחור העברה ידנית על פני שיטות הטבעה אחרות
כל שיטת הטבעה קיימת מכיוון שהיא פותרת מערך אילוצים ספציפי טוב יותר מהחלופות. האתגר של המהנדסים והקונים הוא להתאים את התהליך הנכון לתרחיש הייצור בפועל שלהם במקום ברירת מחדל למה שספק מתמחה בו במקרה. הבחירה בין העברה ידנית לעומת הטבעה מתקדמת, העברה אוטומטית או גישות קוביות מורכבות מסתכמת בקומץ משתנים הניתנים למדידה: גודל חלק, נפח שנתי, מורכבות גיאומטרית, תקציב וציר זמן.
העברה ידנית לעומת הטבעה מתקדמת
תבניות פרוגרסיביות שומרות על חומר העבודה מחובר לרצועת נשא לאורך כל רצף היצירה. רצועה זו משמשת הן כמנגנון ההובלה והן כנקודת ההתייחסות המיקוםית. זה עובד יפה עבור חלקים קטנים יותר המיוצרים בנפחים גבוהים, אבל הוא מטיל אילוצים קשים. אם החלק שלך גדול מדי עבור הזנת רצועות יעילה, או אם הוא דורש משיכה עמוקה שיקרעו את רצועת הנשא, עיבוד פרוגרסיבי פשוט לא אפשרי.
העברה ידנית מבטלת את הרצועה לחלוטין. כל ריק הוא חלק בודד חופשי, מה שאומר שהמפעיל יכול לסובב אותו, להעיף אותו או למקם אותו מחדש בין תחנות. חלקים הדורשים פעולות על מספר פנים, היווצרות חללים עמוקים או גיאומטריות א-סימטריות הדורשות כיוון מחדש הופכים לניתנים להשגה. ההחלפה-ת היא מהירות ועלות עבודה. הטבעה פרוגרסיבית מייצרת חלקים בקצבים ששיטות ידניות אינן יכולות להתקרב אליהם, ורכיב העבודה לכל-חלק יורד כמעט לאפס בקו פרוגרסיבי-שפועל היטב.
מתי להשתמש בהחתמת קוביות העברה ידנית במקום פרוגרסיבית? כאשר הגיאומטריה של החלק שלך דורשת מניפולציה- חופשית של המדינה, כאשר הנפחים השנתיים יורדים מתחת לסף שבו ההשקעה בכלי פרוגרסיביים משתלמת, או כאשר העיצוב עדיין מתפתח ואתה זקוק לגמישות לשנות את פעולות התחנה מבלי לבטל קוביית רצועה מתקדמת שלמה.
העברה ידנית לעומת קווי העברה אוטומטיים
מערכות העברה אוטומטיות משתמשות באצבעות מכניות או בזרועות רובוטיות כדי להעביר חלקים בין תחנות במהירויות ייצור של 15 עד 45 פעימות לדקה. הם משלבים את הגמישות הגיאומטרית של תבניות העברה עם עקביות התפוקה של אוטומציה. נשמע אידיאלי, נכון?
המלכוד הוא השקעת הון וזמן אספקה. קווי העברה אוטומטיים דורשים הוצאה מוקדמת משמעותית על רובוטיקה, תכנות, אינטגרציה וכלי קצה-של-זרוע ספציפיים לכל חלק. ההשקעה הזו מחזירה נאה בהיקפים גבוהים, אבל היא יוצרת סף-איזון שמתחתיו פעולה ידנית חסכונית יותר. עבור יצרנים רבים, נקודת ההצלבה הזו נמצאת איפשהו בטווח של 50,000 עד 150,000 חלקים בשנה, תלוי במורכבות החלקים, זמן המחזור ושיעורי העבודה.
העברה ידנית מציעה גם הגדרה מהירה יותר עבור הצגת חלקים חדשים. אין תכנות של נתיבים רובוטיים, אין עיצוב תפס, ואין איתור באגים באינטגרציה. מפעיל מנוסה יכול להתחיל להפעיל סט קוביות חדש עם זמן החלפה מינימלי. עבור ריצות ייצור קצרות, דגימות הנדסיות או ייצור גשר בזמן בניית כלי עבודה אוטומטיים, טיפול ידני מספק יכולת מיידית ללא זמני אספקת אוטומציה.
מטריצת החלטה לבחירת שיטת הטבעה
הטבלה הבאה מארגנת את קריטריוני הבחירה העיקריים על פני ארבע גישות הטבעה נפוצות. השתמש בו כמדריך לבחירת שיטת החתמת תבנית העברה כדי לצמצם את האפשרויות שלך לפני שתתקשר עם ספקים לקבלת הצעות מחיר מפורטות.
| קריטריונים | העברה ידנית | העברה אוטומטית | מת פרוגרסיבי | מתחם מת |
|---|---|---|---|---|
| טווח גודל חלק | בינוני עד גדול | בינוני עד גדול | קטן עד בינוני | קטן עד בינוני |
| נפח שנתי אידיאלי | 1,000 - 50,000 | 50,000 - 500,000+ | 100,000+ | 10,000 - 200,000 |
| מורכבות גיאומטרית | גבוה (מרובה-צירים, ציור עמוק) | גבוה (מרובה-צירים, ציור עמוק) | בינוני עד גבוה (מוגבל על ידי פורמט רצועה) | נמוך (כיפופים שטוחים או פשוטים) |
| זמן אספקת כלי עבודה | 6 - 12 שבועות | 12 - 20 שבועות (כולל שילוב אוטומציה) | 8 - 16 שבועות | 4 - 8 שבועות |
| השקעות הון | נמוך עד בינוני (עלות מתה בלבד) | גבוה (מתים + רובוטיקה + אינטגרציה) | בינוני עד גבוה (מתת רצועה מורכבת) | נָמוּך |
| גמישות לשינויי עיצוב | גבוה (תחנות בודדות משתנות בקלות) | בינוני (עשוי לדרוש תכנות מחדש) | נמוך (שינויים בפריסת הרצועה יקרים) | לְמַתֵן |
| קצב תפוקה | נמוך (בקצב-מפעיל) | גבוה (15 - 45 SPM) | גבוה (20 - 60+ SPM) | בינוני עד גבוה |
| תלות במפעיל | גָבוֹהַ | נָמוּך | נָמוּך | נמוך עד בינוני |
מהשוואה זו עולים כמה דפוסים. העברה ידנית תופסת נישה ברורה: חלקים מורכבים מבחינה גיאומטרית בנפחים נמוכים מכדי להצדיק אוטומציה, או פרויקטים שבהם נזילות עיצוב דורשת כלי עבודה שיכולים להסתגל ללא השקעה מסיבית מחדש. זו לא השיטה המהירה ביותר. זה לא הכי זול בקנה מידה. אבל זה ממלא פער שאף גישה אחת אחרת לא מכסה בצורה כלכלית עבור טווח נפח היעד שלה.
מגבלות ראויות להכרה כנה. שונות המפעיל משפיעה על עקביות המחזור. עייפות במשמרות ארוכות עלולה לפגוע באיכות. והתפוקה לעולם לא תתאים לחלופות אוטומטיות. אם התחזית שלך מראה שנפחים מטפסים מעל 50,000 חלקים בשנה עם גיאומטריה יציבה, השוואת קוביות ההעברה הידנית לעומת האוטומטית מתחילה להעדיף אוטומציה אך ורק על רקע כלכלי של-חלק.
ההחלטה האמיתית היא לא רק איזו שיטה הזולה ביותר כיום. זה על איזו שיטה מתאימה למציאות הייצור שלך כרגע תוך השארת נתיב בר-קיימא קדימה ככל שהנפחים גדלים. העדשה הצופה פני עתיד- חשובה במיוחד כאשר אתה מתחיל להעריך באילו חומרים וגיאומטריות התהליך באמת יכול להתמודד בתוך מעטפת הסובלנות שלו.
חומרים, סובלנות והתאמה לגיאומטריית חלקים
בחירת שיטת ההחתמה הנכונה היא רק חצי מהמשוואה. החצי השני הוא לדעת האם החומר, העובי והגיאומטריה של החלק שלך אכן עובדים במסגרת היכולות של השיטה הזו. הטבעת תבנית העברה ידנית היא רב-תכליתית, אבל היא לא אוניברסלית. מתכות מסוימות מתנהגות טוב יותר על פני מספר תחנות יצירה, מדדים מסוימים יוצרים אתגרי התמודדות למפעילים, וגיאומטריות מסוימות דורשות יותר תחנות ממה שהתהליך יכול להצדיק מבחינה כלכלית. הבנת הגבולות הללו עוזרת לך להימנע מציטוטים שנבנו על הנחות שאינן תואמות את המציאות של החלק שלך.
מתכות וסגסוגות מותאמות להעברה ידנית
החומרים הטובים ביותר להחתמת קוביות העברה חולקים תכונה משותפת: הם סובלים יצירה מרובה-שלבים ללא סדקים, קפיצה מוגזמת או התקשות- עד לנקודה שבה התחנות הבאות לא יכולות לעצב אותן יותר. מכיוון שכל תחנה בהגדרת העברה ידנית מבצעת פעולה מובחנת על ריק-שנמצא חופשי, החומר חייב לשמור על משיכות מספקת לאורך כל רצף היצירה כדי להגיע לגיאומטריה הסופית ללא כשל.
פלדה עדינה (כיתות כמו DC01 עד DC06) נשארת סוס העבודה. יכולת הצורה הגבוהה שלו, ההתנהגות הניתנת לחיזוי והעלות הנמוכה הופכים אותו לאידיאלי עבור סוגריים מבניים, מארזים והטבעות- כלליות. נירוסטה (304, 316, 430) מציעה עמידות בפני קורוזיה אך דורשת נפח עיתונות גבוה יותר ומציגה יותר קפיצה, מה שאומר תחנות נוספות ללחיצה חוזרת או לכיול. סגסוגות אלומיניום (סדרות 1xxx, 3xxx, 5xxx, 6xxx) נוצרות בקלות ושוקלות פחות, אך הנטייה שלהן להתפרץ כנגד משטחי כלי עבודה מחייבת ניהול שימון קפדני ולעיתים ציפוי מתמחה מיוחד.
נחושת ופליז חותמים היטב לרכיבים חשמליים ודקורטיביים, ומציעים גמישות מעולה וזרימת חומרים עקבית. סגסוגות מיוחדות כמו פלדות HSLA (340-700 MPa) ופלדות מתקדמות בחוזק גבוה (AHSS/DP/TRIP) נפוצות יותר ויותר ביישומי רכב שבהםהעברת הטבעה למותמאפשר את השרטוטים העמוקים והגיאומטריות המורכבות שהחומרים התובעניים הללו דורשים. עם זאת, חומרים בעלי חוזק- גבוה יותר בדרך כלל זקוקים ליותר תחנות יצירה מכיוון שכל משיכה או כיפוף בודדים חייבים להיות פחות אגרסיביים כדי למנוע סדקים.
גורם אחד ייחודי להעברה ידנית: המפעיל מטפל פיזית בחומר העבודה בין כל תחנה. חומרים המייצרים כתמים חדים (דרגות אל-חלד קשות יותר, AHSS) או שומרים על חום מיצירת חיכוך יוצרים דאגות ארגונומיות. חנויות המפעילות סגסוגות אלה משלבות לרוב דרישות כפפות, ניקוי בור בין תחנות, או טכניקות טיפול משתנות שמוסיפות שניות לכל מחזור.
טווחי עובי ושיקולי צורה
עובי החומר משפיע ישירות על שני דברים בהעברה ידנית: מה המכבש יכול ליצור ומה המפעיל יכול להתמודד. טווח עובי המתכת הכללי עבור מתכות העברה משתרע על פני 0.5 מ"מ עד 8.0 מ"מ, אם כי הנקודה המתוקה המעשית לפעולות ידניות מצטמצמת מעט בהתבסס על גודל החלק ומשקל.
חומרים דקים יותר (מתחת ל-1.0 מ"מ) נוצרים בקלות אך מציבים אתגרי טיפול. ריק גדול ודק הוא תקליט וקשה למקם אותו במדויק לתוך קני איתור. הוא עלול להתעוות תחת משקלו שלו במהלך ההעברה, ולהציג חוסר עקביות ממדי שתפסים אוטומטיים ימנעו ממנו. מלאי עבה יותר (מעל 4.0 מ"מ) דורש נפח לחיצה גבוה יותר באופן משמעותי ומייצר חלקי עבודה כבדים יותר המעייפים את המפעילים מהר יותר, במיוחד במשמרות מרובות-שעות.
דירוגי הצורה קובעים באיזו אגרסיביות כל תחנה יכולה לעצב את החומר לפני ההעברה הבאה. חומר בעל יכולת צורה גבוהה כמו-רישום-פלדה עדינה איכותית עשוי להשיג את הגיאומטריה הסופית בארבע תחנות, בעוד שדרגת אל-חלד פחות רקיעה דורשת שש או שבע תחנות כדי להגיע לאותה צורה מבלי להיקרע. יותר תחנות פירושן יותר העברות, זמני מחזור ארוכים יותר וטיפול מצטבר גבוה יותר של המפעיל, כל אלה מביאים בחשבון את העלות לכל-חלק.
| סוג חומר | טווח עובי טיפוסי | דירוג יכולת צורה | יישומים נפוצים |
|---|---|---|---|
| פלדה עדינה (DC01-DC06) | 0.5 - 6.0 מ"מ | גָבוֹהַ | סוגרים, חיזוקים מבניים, בתי מגורים |
| נירוסטה (304, 316, 430) | 0.5 - 4.0 מ"מ | בֵּינוֹנִי | מארזים רפואיים, לוחות מכשירי חשמל, ציוד מזון |
| אלומיניום (1xxx, 3xxx, 5xxx, 6xxx) | 0.5 - 5.0 מ"מ | גבוה עד גבוה מאוד | גופי חום, מארזים, חלקי מבנה קלים |
| נְחוֹשֶׁת | 0.5 - 3.0 מ"מ | גָבוֹהַ | פסים חשמליים, מחברים, מחליפי חום |
| פְּלִיז | 0.5 - 3.0 מ"מ | גָבוֹהַ | חומרה דקורטיבית, מגעים חשמליים, אביזרי אינסטלציה |
| HSLA / AHSS (340-1500 MPa) | 0.8 - 8.0 מ"מ | נמוך עד בינוני | רכיבים מבניים לרכב, חלקים קריטיים-בטיחותיים |
סובלנות ניתנות להשגה ודרישות נפח עיתונות
יכולת סובלנות היא המקום שבו סובלנות הטבעת חותמת להעברה ידנית צריכה הקשר כנה. הכלי עצמו יכול להחזיק ממדים הדוקים. נתוני התעשייה מציגים סובלנות ייצור סטנדרטית של ±0.05 מ"מ על מאפיינים מעוצבים ו-±0.03 מ"מ על מיקומי חורים מנוקבים, עם תחנות טבעה מדויקות המשיגות ±0.02 מ"מ על משטחים קריטיים. מספרים אלה ניתנים להשגה בהעברה ידנית, אך עם אזהרה: עקביות מיקום המפעיל מציגה משתנה שמערכות אוטומטיות מבטלות.
כאשר רובוט מניח חלק בתחנת קוביות, יכולת החזרה על המיקום נמצאת בטווח של מאיות המילימטר בכל מחזור בודד. כאשר מפעיל אנושי מניח את אותו חלק, יכולת החזרה תלויה באיתור תכנון התכונות, מיומנות המפעיל ורמות העייפות. היטב-קנים וסיכות פיילוט מפצים על כך על ידי הנחיית החלק למיקום מדויק ללא קשר לאופן המדויק שהמפעיל מפיל אותו. אבל אם ערימת הסובלנות שלך דורשת דיוק מיקום מעבר למה שתכונות איתור פסיביות יכולות לאכוף, תראה שיעורי דחייה גבוהים יותר בפעולות ידניות בהשוואה למקבילות אוטומטיות.
עבור סובלנות ניקוב, אותם-חורים מישוריים הנקובים בתחנה אחת מחזיקים ±0.05 מ"מ (כ-±0.002 אינץ') בצורה מהימנה מכיוון שהתבנית מטפלת בכל דיוק המיקום הפנימי. בעיות צצות כשיחסי חור-ל-חור משתרעים על פני תחנות מרובות, מכיוון שכל העברה מציגה משתנה מיקום קטן. תכונות עם סובלנות הדוקה שמתייחסות בין תחנות עשויות לדרוש פעולות מתאימות או התאמות גודל משניות שמוסיפות עלות.
דרישות נפח העיתונות תלויות בסוג החומר, בעובי ובפעולת העיצוב הספציפית. כלל כללי: פעולות שרטוט בפלדה עדינה דורשות בערך 0.7 עד 1.0 טון לסנטימטר של היקף ריק, בעוד שפירסינג דורש כ-80% מחוזק מתיחה של החומר כפול שטח הגזירה. מכבשי קוביות העברה נעים בדרך כלל בין 200 ל-1,500 טון, כאשר רוב יישומי ההעברה הידניים נופלים בטווח של 200 עד 600 טון, מכיוון שהמכבשים הגדולים ביותר בדרך כלל מצדיקים טיפול אוטומטי.
התאמה לגיאומטריית חלק להעברה ידנית של הטבעת קשרים ישירות לספירת התחנות ולחומרת היווצרות. שרטוטים עמוקים (עד 250 מ"מ עומק על פני מספר תחנות שרטוט מחדש), גיאומטריות מורכבות של-כיפוף ותכונות א-סימטריות, כולם פועלים היטב מכיוון שהריק-הניצב החופשי מאפשר גישה מלאה לקוביות של 360 מעלות. עם זאת, כל תכונה גיאומטרית הדורשת פעולת גיבוש נפרדת מוסיפה עוד תחנה ועוד העברה ידנית. חלק עם שש מאפיינים ברורים הדורשים שש תחנות הוא ריאלי. חלק שדורש שתים עשרה תחנות דוחף את המקרה הכלכלי לעבר אוטומציה פשוט בגלל שתכולת העבודה המצטברת ליחידה הופכת לאסורית.
יחסי הגומלין בין בחירת החומר, עובי, סובלנות ומורכבות גיאומטריה מגדירים כיצד ייראה כלי העבודה שלך בפועל. ודווקא הגורמים האלה הם שמניעים את החלטות תכנון הכלים שרוב הקונים לא רואים בהצעת מחיר, במיוחד איך מונחות תחנות קוביות ואילו תכונות מאפשרות למפעיל להשיג תוצאות עקביות לאורך אלפי מחזורים.
עיצוב כלי עבודה להטבעה ידנית במות
הצעת מחיר של כלי עבודה עשויה לפרט את ספירת התחנות, סוג החומר וטונאז' העיתונות, אך לעתים רחוקות היא מסבירה את פילוסופיית העיצוב המוטבעת בתבנית עצמה. כאשר חלקים יוזזו ביד ולא באצבעות רובוטיות, כל היבט של פריסת הקוביות משתנה. מרווח התחנות מתרחב. מאפייני איתור מקבלים זוויות כניסה סלחניות יותר. נקודות איסוף חלקים מעוצבות לאחיזה אנושית ולא לכוח הידוק מכני. פרטים אלה אינם מופיעים כפריטי שורה נפרדים, אך הם משפיעים ישירות על עלות כלי העבודה, זמן המחזור והעקביות של החלקים המוגמרים שלך.
פריסת תחנת המות לטיפול ידני
במערכות העברה אוטומטיות, ניתן לארוז תחנות בחוזקה זו לזו מכיוון שזרועות מכניות עוקבות אחר נתיבים מתוכנתים עם יכולת חזרה ברמת-מילימטר. אורך הגובה, המרחק ממרכז-ל-מרכז בין תחנות, ממוזער כדי לצמצם את נסיעות ההעברה ולמקסם את המהירות. פעולות ידניות הופכות את העדיפות הזו. המרווח בין התחנות חייב להתאים את זרועותיו, פלג הגוף העליון וקווי הראייה של המפעיל.
דמיינו לעצמכם מושיטים יד לתוך מיטת לחיצה כדי להניח חלק מעוצב בחלקו על קן בעוד היד השנייה עדיין מחזיקה את החלק מהתחנה הקודמת. אם התחנות יושבות קרוב מדי זו לזו, ידיו של המפעיל מתנגשות ברכיבי התבנית, פיני מובילי הנעל העליונים, או חומר העבודה בתחנה הסמוכה. מתכנני כלי עבודה שעובדים על מאפייני עיצוב תבנית העברה ידנית מסבירים זאת על ידי הגדלת אורך הגובה מעבר למה שגיאומטריית החלק דורשת בקפדנות, מה שנותן למפעיל מרווח פיזי לאחוז, לכוון ולשחרר כל חלק ללא הפרעה.
גם גובה המות קובע. בהגדרות אוטומטיות, הגובה קו הזנהמותאם אך ורק למהירות מנגנון ההעברה ויעילות שבץ. לטיפול ידני, משטח התבנית שבו המפעיל מניח ומחזיר חלקים צריך לשבת בגובה עבודה נוח, בדרך כלל בין המותניים לגובה-אמצע החזה. אם תחנות דורשות מהמפעיל להגיע גבוה מדי או להתכופף נמוך מדי שוב ושוב, העייפות מואצת ודיוק המיקום יורד לאורך המשמרת.
פריסת מיטת העיתונות פועלת לפי אותו היגיון. ערכות התבנית ממוקמות כך שהמפעיל יכול לגשת לכל התחנות ממצב עמידה בודד או בתנועה צידית מינימלית. עבור קוביות עם חמש תחנות או יותר, הפריסה עשויה לסטות את אזורי האיסוף והמיקום כדי לשמור על תנועות קריטיות בהישג יד הזרוע מבלי לדרוש מהמפעיל להישען על פני התבנית.
איתור תכונות, קנים ומערכות טייס
הנה אתגר הליבה של תכנון כלי עבודה להחתמת העברה ידנית: המפעיל אינו מניח חלקים בדיוק רובוטי. אדם מיומן עשוי להגיע לחזרה על מיקום בטווח של 1-2 מ"מ ביום טוב, אך איתור מאפיינים בתבנית חייב לספוג את השונות הזו ולהוביל את חומר העבודה למיקומו המדויק בכל פעם.
מספר אלמנטים עיצוביים משיגים זאת:
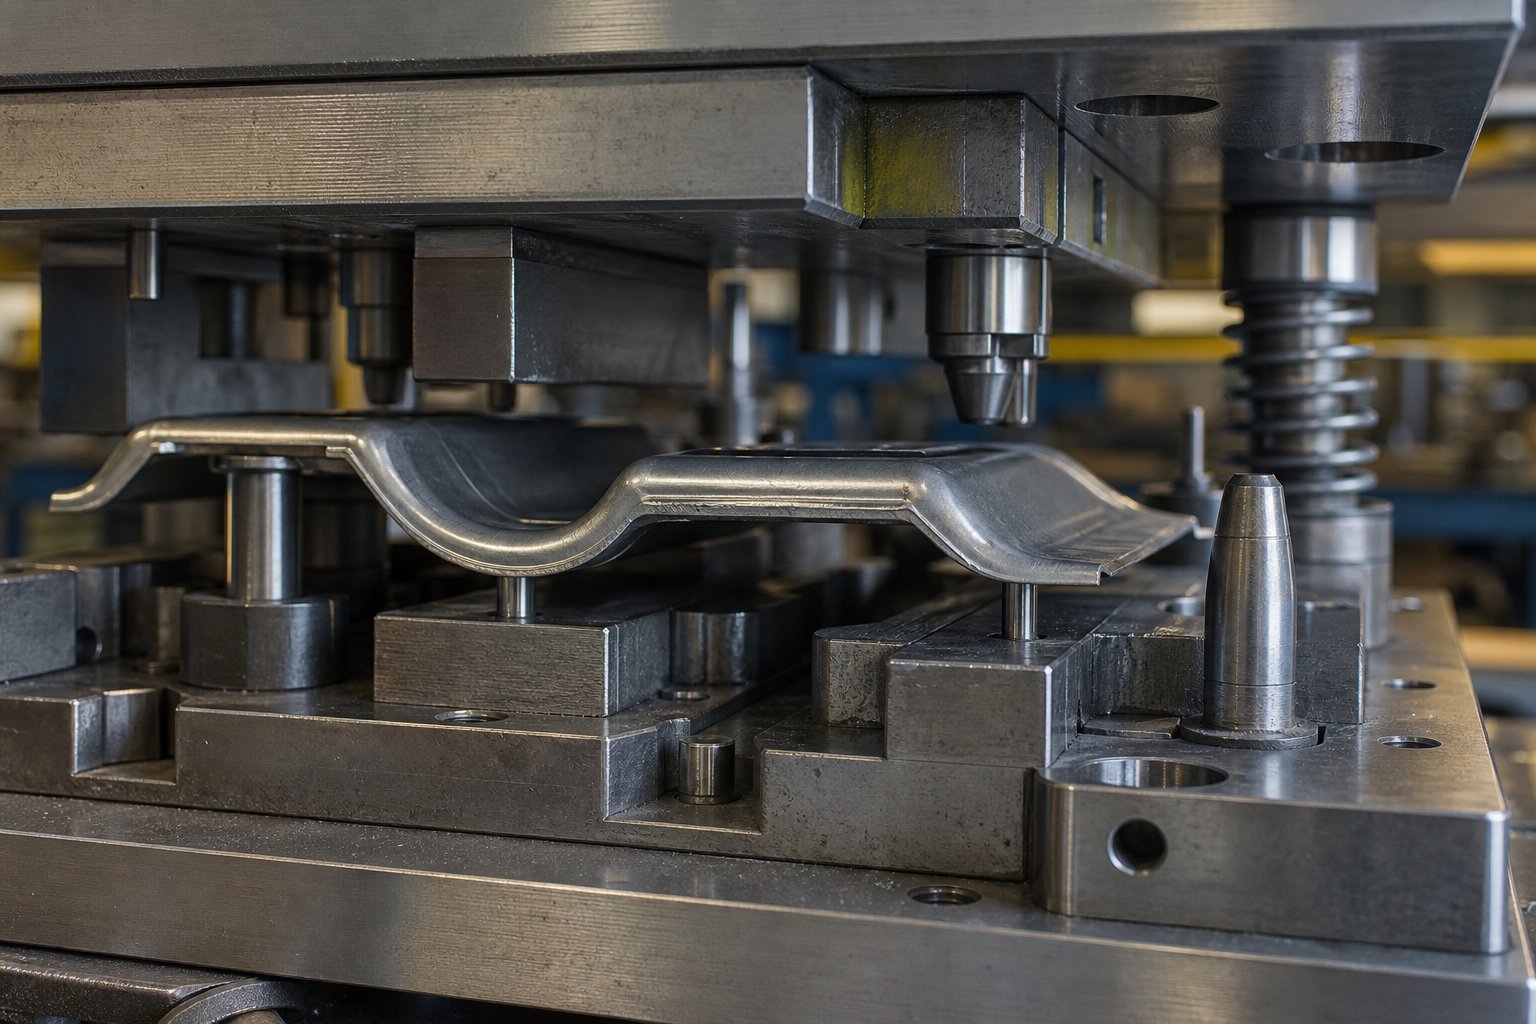
- סיכות טייס:פינים מחודדים שמתחברים לחורים שנוקבו קודם לכן בחלק. המפעיל מפיל את חומר העבודה בערך מעל הפינים, והחדד מנחה אותו למרכז המדויק כשהחלק מתיישב על ידי כוח המשיכה או עם סגירת התבנית.
- בלוקים של קן:משטחי תבנית תחתונים מעוצבים בצורת מתאר כך שיתאימו לגיאומטריה הנוצרת הנוכחית של החלק. חלק בצורת חרוט, למשל, מקנן אוטומטית במיקום המתאים פשוט באמצעות צורתו באינטראקציה עם החלל.
- מסילות ותחנות מדדים:קצוות פיזיים המונעים מהחלק להחליק מעבר למיקום הנכון בציר X או Y. המפעיל דוחף את החלק עד שהוא נוגע במעצור, ומבטל ניחושים בכיוון אחד או יותר.
- החזק את-הסיכות:פינים טעונים-קפיציים אשר לוכדים את החלק במקומו לאחר שהמפעיל משחרר אותו, ומחזיקות אותו יציב עד שהתבנית העליונה יורדת ולוכדת את חומר העבודה ליצירתו.
- הובלה-בשיפויים:זוויות כניסה נדיבות על תכונות הקן שמעבירות את החלק למרכז גם אם המיקום הראשוני של המפעיל מעט לא -מהיעד.
השילוב של תכונות האיתור הללו בכלי העברת קוביות יוצר למעשה מערכת שבה מיקום אנושי מחוספס מתעדן למיקום מדויק של קוביות. ככל שמערכת האיתור טובה יותר, כך נדרשת פחות מיומנות המפעיל בכל מחזור, והחלקים המתקבלים הופכים להיות עקביים יותר לאורך ריצות הייצור.
שיקול עיצובי אחד ספציפי לעבודה ידנית: איתור מאפיינים לא יכולים לחסום את אצבעות המפעיל במהלך המיקום. קן שתופס בצורה מושלמת את הגיאומטריה של החלק אך מחייב את המפעיל להשחיל את חלק העבודה בין קירות מרווחים הדוקים- יוצר גישושים ומאט את זמן המחזור. מעצבי כלי עבודה מרחיבים את מרווחי הכניסה ומוסיפים חיתוכים להקלה כך שניתן להפיל חלקים מלמעלה בתנועת יד טבעית במקום להשחיל מהצד.
עוקף חריצים ורכיבי עיצוב בין-תחנות
חריצים לעקוף בעיצוב תבנית הטבעה משרתים מטרה פונקציונלית ספציפית שהרבה ציטוטים של כלי עבודה לעולם אינם מסבירים. אלו הם אזורי הקלה מעובדים בנעלי התבנית או לוחות ההנחיה המאפשרים לחלקים המורכבים חלקית לעבור בין התחנות מבלי להפריע לרכיבי כלי עבודה סמוכים. בתבנית פרוגרסיבית, מנשא הרצועות מטפל במיקום אנכי ואופקי ברציפות. בעבודת העברה, החלק עובר דרך שטח פתוח בין תחנות, וכל רכיב תבנית בולט בנתיב זה יוצר חסימה.
עבור העברה ידנית, חריצי עוקף מקבלים משמעות נוספת. המפעיל מרים את החלק מעלה והחוצה מתחנה אחת, מזיז אותו לרוחב ומוריד אותו לתחנה הבאה. רכיב ההרמה האנכי פירושו שהחלק חייב לנקות את כל רכיבי התבנית העליונים, לוחות הפשיטה או פיני הכוונה בנתיב הנסיעה. חריצים חתוכים ללוחות חשפנות או תבליט המעובדים בנעליים עליונות יוצרים את המרווח האנכי הזה מבלי לפגוע בשלמות המבנית של כלי העבודה.
אלמנטים נוספים של עיצוב בין-תחנות הנבדלים בין תבניות העברה ידניות ואוטומטיות כוללים:
- מיקום עמוד מדריך בנעל העליונה:עמודים ממוקמים כמעט תמיד בחצי התבנית העליון ולא בתחתון, שומרים על פני התבנית התחתונים נקיים לגישה למפעיל ומבטלים מכשולים בנתיב ההעברה של החלק.
- גובה פתוח מוגדל:מהלך הלחיצה וגובה סגירת התבנית מוגדרים כדי לספק אור יום פתוח בשפע בין חצאי התבנית העליונים והתחתונים, מה שנותן למפעיל זמן ומקום להציב חלקים לפני המחזור הבא.
- מרימים קפיציים-עם נסיעה ממושכת:חלקים מורמים גבוה יותר מתוך חללים יוצרים מאשר בהגדרות אוטומטיות, מה שהופך אותם לקלים יותר לתפיסה מבלי להגיע עמוק לתוך כיס התבנית.
- משטחי אחיזה ארגונומיים בחלקים מעוצבים:מתכנני כלי עבודה מוסיפים לפעמים אזורים שטוחים או אוגנים קטנים שאינם-פונקציונליים לגיאומטריית החלק, במיוחד כדי לתת למפעילים נקודת אחיזה, כאשר תכונות אלו נחתכות בתחנה מאוחרת יותר.
- נראות התחנה:רכיבי התבנית העליונים נועדו למזער חסימה חזותית כך שהמפעיל יוכל לראות את תכונות האיתור ולאשר את המיקום הנכון לפני תחילת מכת הלחיצה.
- ניתוב מצנח גרוטאות:גרוטאות חיתוך חייבות לצאת מהתבנית מבלי ליפול לאזורי העברה של המפעיל או לדרוש הסרה ידנית ששוברת את קצב הטיפול.
כל אחד מהאלמנטים הללו מוסיף עלות לבנייה. מרווח בין תחנות רחב יותר פירושו נעליים גדולות יותר ומיטות עיתונות גדולות יותר. מוטות מכוונים-עליון דורשים גישות ייצור שונות מאשר סטים סטנדרטיים-תחתונים. מרימים מורחבים מוסיפים רכיבים ונקודות תחזוקה. אלו אינן בחירות עיצוביות שרירותיות; הם התגובה ההנדסית הישירה לכך שיש אדם בלולאה בתהליך ולא במכונה.
האיזון שמקיימים מעצבי כלי עבודה בין דיוק לארגונומיה מעצב בסופו של דבר את מה שאתה משלם עבור הקובייה ומה שאתה משלם עבור חלק בעבודה. תבנית שתוכננה עם גישה לקויה למפעיל עשויה לעלות פחות לבנות, אבל היא תיצור זמני מחזור איטיים יותר, יותר שגיאות מיקום ושיעורי גרוטאות גבוהים יותר. ההחלפה הזו-בין השקעת כלי עבודה מקדימה ויעילות ייצור מתמשכת היא בדיוק הפאזל הכלכלי שקובע אם העברה ידנית נשארת חסכונית-עבור הנפחים שלך, או שהמספרים מתחילים להצביע על אוטומציה.
מבנה עלויות וכלכלת ייצור של העברה ידנית
לפאזל הכלכלי הזה מהצד של כלי העבודה יש תמונת מראה על רצפת הייצור. כל ניתוח עלות חותמת קוביות העברה ידנית נוחתת בסופו של דבר על אותה שאלה: באיזה נפח מפסיקה השקעת ההון הנמוכה לפצות על עבודה-ת יותר גבוהה יותר? התשובה היא לא מספר אחד. זה פונקציה של מורכבות התבנית, שכר המפעיל, זמן המחזור וכמה חלקים אתה צריך כדי להפחית את כלי העבודה שלך. רוב ציטוטי הכלים מסתירים את הקשר הזה על ידי הצגת עלות-בסכום חד פעמי מבלי לחשוף את הכלכלה-לחלק שקובעת אם אתה באמת חוסך כסף או סתם דוחה אותו.
כלי השקעה ועלויות הון
קוביות העברה ידניות נושאות השקעה מוקדמת נמוכה יותר מאשר מערכות העברה אוטומטיות מסיבה פשוטה: אתה קונה תחנות קוביות ללא רובוטיקה, תכנות, סוף-של-כלי זרוע והנדסת אינטגרציה שהאוטומציה דורשת. קוביית העברה ידנית עבור חלק מורכב בינוני עשויה ליפול באותו טווח כללי כמו קובייה פרוגרסיבית של ספירת תחנות דומה, בעוד שקו העברה אוטומטי לאותו חלק עשוי לדרוש השקעה פי שניים עד שלוש ברגע שאתה מביא בחשבון מערכות טיפול מכאניות ושילוב בקרה.
השוואת ההשקעה בכלי ההעברה מתקלקלת עוד יותר כאשר אתה מחשיב את זמן ההובלה. כלי העברה ידניים מספקים בדרך כלל תוך 6 עד 12 שבועות מכיוון שאתה בונה תחנות מות לבד. מערכות אוטומטיות מוסיפות שבועות או חודשים לתכנון תפסן, תכנות תנועה, בדיקות נגר וניפוי באגים באינטגרציה. ציר הזמן המורחב הזה נושא את העלות שלו בהכנסה מושהית מהפקה וזמן-לשוק ארוך יותר.
מורכבות המות עדיין מניעה את מחיר כלי העבודה הבסיסי ללא קשר לשיטת ההעברה. יותר תחנות אומרות יותר פלדת כלי עבודה, יותר זמן עיבוד, ויותר מחזורי ניסוי. קוביית העברה ידנית של חמש-תחנות עולה יותר מקוביית שלוש-תחנות מאותה סיבה שבית גדול יותר עולה יותר מקטן יותר: יותר חומר, יותר עבודה, יותר הנדסה. ספירת התחנות נקבעת על פי גיאומטריית החלק ויכולת היווצרות החומר, לא על פי אם רובוט או אדם מזיזים את החלק.
שיקולי-עלויות חלקים ושיקולי עבודה
כאן מציאות ההחתמה-ידנית בהעברה ידנית חורגת מהחלופות האוטומטיות. הנוסחת עלות סטנדרטיתעבור חלקים מוטבעים מאגדים חומר (45-55%), עבודה (15-25%), תקורה (10-20%), איכות (2-8%) ואריזה (2-5%) למחיר יחידה. בהעברה ידנית, נתח העבודה מתרחב באופן משמעותי בהשוואה לשיטות אוטומטיות מכיוון שמפעיל מעורב באופן פעיל עבור כל מחזור בודד.
שקול את מניעי העלויות המרכיבים את כל חלק המיוצר:
- זמן מחזור:מחזורי העברה ידניים פועלים לאט יותר ממערכות אוטומטיות. כאשר קו רובוטי עשוי לייצר 20 עד 40 חלקים לדקה, פעולה ידנית עשויה להניב 2 עד 8 חלקים לדקה, בהתאם לספירת התחנות. הבדל זה מגדיל ישירות את עלות העבודה ליחידה.
- שכר מפעיל:מפעילי עיתונות מיומנים בשווקים מערביים מרוויחים בדרך כלל 18-25 דולר לשעה. כל שנייה של זמן מחזור מתורגמת לתכולת עבודה מדידה לכל חלק. מחזור ידני של 30 שניות במחיר של $20 לשעה מוסיף בערך $0.17 בעבודה ישירה בלבד, לפני העמסה מעל הראש.
- שיעורי גרוטאות:השונות של המפעיל יכולה לייצר שיעורי גרוטאות מעט גבוהים יותר מאשר מערכות אוטומטיות, במיוחד במהלך מעברי משמרות או ריצות ממושכות שבהן מצטברת עייפות. כל חלק שנגרט נושא את מלוא החומר ועלות העיבוד עד לנקודת הדחייה.
- תקרת תפוקה:התפוקה היומית המקסימלית מוגבלת על ידי מהירות אנושית, הפסקות לוחות זמנים ומבני משמרות. אתה לא יכול פשוט להפעיל פעולות ידניות מהר יותר כדי לעמוד בביקוש גל מבלי להוסיף משמרות או מפעילים.
עלות החומר נשארת כמעט קבועה ללא קשר לשיטת ההעברה מכיוון שאותה הזנה ריקה מזינה גם תחנות ידניות וגם אוטומטיות. עלויות התקורה, בדיקת האיכות והאריזה משתנות בהתאם לחנות, אך אינן משתנות באופן דרמטי על סמך מנגנון ההעברה בלבד.
ניתוח שווה- בין נפחי ייצור
חישוב ההחתמה-היאוני ידני לעומת חישוב החתמה אוטומטי עוקב אחר היגיון צפוי. להעברה ידנית יש עלויות קבועות נמוכות יותר (השקעת כלי עבודה) אך עלויות משתנות גבוהות יותר (עבודה לחלק). אוטומציה הופכת את היחס הזה: עלויות קבועות גבוהות מופחתות על פני נפח גדול, עם מינימום עבודה משתנה לכל חתיכה. בנקודת הצלבה כלשהי, עקומות העלות הכוללות מצטלבות.
במקום להציע מספרי זוגיות- מפוברקים התלויים לחלוטין במצב הספציפי שלך, הנה המסגרת להפעלת הניתוח הזה בפרויקט שלך:
- חשב את העלות הידנית הכוללת:השקעת כלי עבודה + (ל-חלק עבודה + חומר + תקורה) כפול הנפח השנתי החזוי.
- חשב את העלות האוטומטית הכוללת:השקעת כלי עבודה + הון אוטומציה + עלויות אינטגרציה + (לכל-חומר חלק + עבודה מינימלית + תקורה) כפול הנפח השנתי החזוי.
- מצא את הצומת:פתרו את הנפח שבו שתי המשוואות מייצרות עלות כוללת שווה. מתחת לנפח הזה, ידני מנצח. מעליו, האוטומציה מנצחת.
מספר גורמים דוחפים את הסף-אפילו גבוה יותר (מעדיפים העברה ידנית ארוכה יותר): עלויות גבוהות של אינטגרציה של אוטומציה, מחזורי חיים קצרים של מוצר שבהם הכלים לא יפעלו מספיק זמן כדי להפחית, שינויים תכופים בעיצוב שידרשו תכנות מחדש וחלקים בעלי גיאומטריות הדורשים כלי קצה-מותאם אישית יקרים של-זרוע. גורמים שמושכים את הסף נמוך יותר (מעדיפים אוטומציה מוקדמת יותר): שיעורי עבודה מקומיים גבוהים, דרישות זמן מחזוריות הדוקות, דרישות סובלנות עקביות מאוד ולוחות זמנים של ייצור מרובי-משמרות שבהם עייפות המפעיל הופכת למשתנה איכותי.
עבור פרויקטים הסמוכים לאזור ההצלבה, עלויות כלי עבודה הנעות בין $5,000 עבור קוביות פשוטות ל-$100,000+ עבור ערכות פרוגרסיביות מרובות-תחנות מורכבות ממחישות כמה רחב יכולה להיות פיזור ההשקעה. כלי העברה ידניים עבור חלקים במורכבות בינונית- מתקבצים בדרך כלל בחלק התחתון של הטווח הזה, וזו בדיוק הסיבה לכך שהוא נשאר אטרקטיבי מבחינה כלכלית עבור נפחים שנתיים מתחת ל-50,000 חלקים שבהם לא ניתן לפרוס את הפרמיה של האוטומציה דק מספיק כדי להצדיק את עצמה.
ההטבה הכנה: הטבעת קוביות בהעברה ידנית אינה זולה לכל חלק בקנה מידה. זה זול להיכנס. המחסום הנמוך יותר להשקעה בכלים מאפשר לך להתחיל בייצור מהר יותר, לאמת את העיצוב שלך בתנאים אמיתיים, ולהפיק הכנסות בזמן שאתה אוסף את נתוני הנפח הדרושים להצדקת החלטת אוטומציה. פרספקטיבה זו של מחזור החיים, התחלה ידנית והרחבה לכיוון אוטומציה ככל שהביקוש מוכיח את עצמו, מעצבת את האופן שבו צוותי הנדסה חכמים מתכננים את השקעות ההחתמה שלהם מהיום הראשון.
כישורי מפעיל, בטיחות וגורמים ארגונומיים בהחתמת העברה ידנית
המחסום הנמוך יותר לכניסה להשקעה בכלי עבודה מגיע עם שורת עלות נסתרת שרוב הציטוטים לעולם אינם מפרטים: האלמנט האנושי. כל דולר שנחסך באוטומציה מקוזז בחלקו על ידי דרישות מיומנות המפעיל להעברת פעולות הלחיצה. האדם שעומד במכבש הזה לא רק מעביר מתכת בין תחנות. הם מבצעים-בדיקת איכות בזמן אמת, שומרים על דיוק מיקום באמצעות משוב מישוש ומקיימים פלט פיזי לאורך שעות של תנועה חוזרת. הבנת מה זה דורש, ואילו הגנות זה דורש, משנה את האופן שבו אתה מעריך הן את ההיתכנות והן את העלות השוטפת האמיתית של העברה ידנית.
דרישות מיומנות המפעיל והדרכה
הכשרת מפעילי הטבעת חותמת העברה ידנית חורגת הרבה מעבר לפעולת העיתונות הבסיסית. מפעיל מוסמך צריך להבין את רצף היצירה מבחינה רעיונית, לדעת מה כל תחנה עושה לחומר ומדוע הסדר חשוב. הידע הזה אינו דקורטיבי. זה מה שמאפשר למפעיל לזהות כשמשהו משתבש בתחנה שלוש לפני שהוא מייצר גרוטאות בתחנה חמש.
כישורי הליבה כוללים:
- יצירת הבנת רצף:הבנת איך החומר זורם, היכן מתרחש דילול ואיך נראה שלב ביניים שנוצר כהלכה לעומת אחד המראה סימנים מוקדמים של סדקים או קמטים.
- זיהוי ליקויים בין תחנות:זיהוי פיצולים של פני השטח, מרקם קליפת תפוז המעיד על מתיחה יתרה, אי-סדירות של כתמים על מאפיינים מנוקבים וסחיפה ממדי מחוסר יישור תחנות או בלאי כלי עבודה.
- טכניקת טיפול בגיאומטריית חלקים מגוונת:אחיזה של חלקים שנוצרו חלקית מבלי לעוות קירות דקים, סיבוב צורות א-סימטריות לכיוון נכון, והצבת חלקי עבודה בתכונות איתור בדיוק עקבי לאורך מאות חזרות.
- היכרות עם שליטה בלחיצה:הפעלת בוררי מהלך, הבנת-מהלך יחיד לעומת מצב אינץ', וידע מתי וכיצד להשתמש בפונקציות עצירת חירום.
מערך מיומנויות זה מתפתח במשך חודשים, לא ימים. רוב החנויות משלבות מפעילים חדשים עם מנטורים מנוסים לתקופת התגברות- ממושכת, החל ממערכות קוביות פשוטות יותר (שתיים או שלוש תחנות, סובלנות סלחניות) לפני שהתקדמו לעיבוד מורכב של-תחנות, שבהן דיוק המיקום משפיע ישירות על התאמה של החלקים. כְּמוֹOSHA 1910.217(f)(2)דורש, על המעסיקים להכשיר ולהדריך את המפעילים בשיטת העבודה הבטוחה לפני תחילת כל פעולה, ולהבטיח באמצעות פיקוח הולם כי נהלים נכונים.
מערכות בטיחות ופרוטוקולים להעברה ידנית
דרישות הבטיחות להחתמת קוביות העברה אינן-ניתנות למשא ומתן. כאשר מפעיל אנושי מגיע בין חצאי הקוביות כדי למקם או לשלוף חומר עבודה, ההשלכות של מכת לחיצה לא מכוונת הן חמורות. כל הגדרת העברה ידנית מסתמכת על אמצעי הגנה שכבות שתוכננו כך שאף כשל אחד לא יגרום לפציעה של המפעיל.
מכבש העברה ידני שהוגדר כהלכה כולל את רכיבי הבטיחות הבאים:
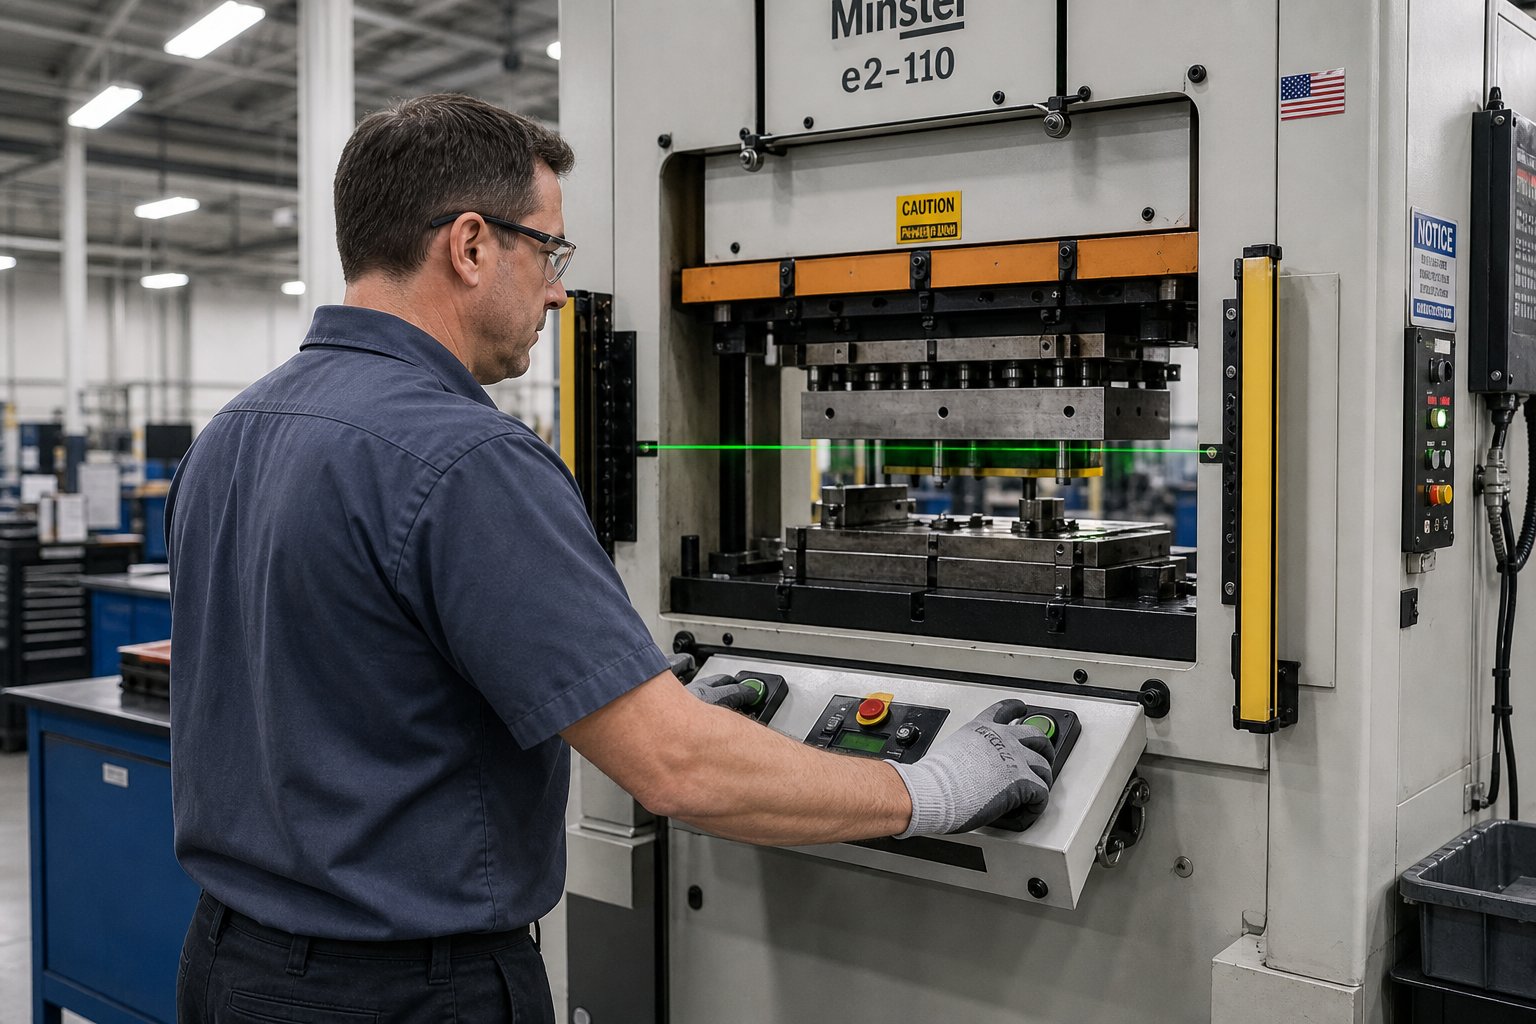
- שני -פקדי יד:מכת הלחיצה מופעלת רק כאשר שתי ידיו של המפעיל מחוברות בו-זמנית לחצני בקרה נפרדים, מה שמבטיח שהידיים פנויות מנקודת הפעולה במהלך סגירת התבנית. לפי דרישות OSHA, פקדים אלה חייבים להיות מוגנים מפני פעולה לא מכוונת ומתוכננים למנוע הפעלה אלא אם כן משתמשים בשתי הידיים במקביל.
- מכשירי חישת נוכחות (וילונות אור):שדות חישה פוטו-אלקטריים הממוקמים בין המפעיל לנקודת הפעולה. אם חלק כלשהו בגופו של המפעיל שובר את המטוס הקל במהלך הלחיצה למטה, הלחיצה נעצרת מיד. מרחק הבטיחות משדה החישה לקובייה חייב לעמוד בנוסחה Ds=63 אינצ'ים/שנייה x Ts, כאשר Ts הוא זמן עצירת הלחיצה.
- מגני מתות והתקני מחסום:מארזים פיזיים או מחסומים שלובים המונעים מהידיים להגיע לנקודת הפעולה למעט דרך פתחים ייעודיים התואמים לדרישות מרחק/פתיחה בטבלה O-10.
- מנגנוני אנטי-חזרות:תכונות בקרה המבטיחות שהלחץ אינו יכול ליזום מהלך שני מבלי שהמפעיל ישחרר לחלוטין את הפקדים ויפעיל מחדש את הבקרה, ומונעים רכיבה על אופניים בריצה.
- נוהלי נעילה/יציאה:פרוטוקולי בידוד אנרגיה חובה במהלך שינויי קוביות, התאמות או כל פעילות תחזוקה. נדרש מתג ניתוק חשמל ראשי המסוגל להינעל במצב כבוי בכל לחיצה.
- מערכות ניטור בלמים:מכשירים המונעים אוטומטית תנועות עוקבות אם זמן העצירה מתדרדר מעבר לגבולות הבטוחים, בהתאם ל-OSHA 1910.217(b)(14).
- תוכניות בדיקה רגילות:בדיקה שבועית של מנגנוני מצמד/בלימה, תכונות נגד-חזרות ומנגנוני-מכה אחת, עם רישומי תחזוקה המאשרים תאימות.
מערכות אלו פועלות יחד כארכיטקטורת בטיחות מיותרת. בקרת שתי- הידיים מרחיקה את הידיים במהלך רכיבה רגילה. מסך האור תופס טעויות. מגן המחסום מונע הגעה-מסביב לגישה. צג הבלמים מבטיח שהלחיצה יכולה לעצור בפועל כאשר פקודה. הסר כל שכבה, ופרופיל הסיכון משתנה באופן דרמטי.
שיקולים ארגונומיים וניהול עייפות
הגורמים הארגונומיים בפעולות הטבעה ידניות מייצגים את אחד ממניעי העלויות הפחות דנים בתהליך. תנועה חוזרת, עמידה מתמשכת והפעולה הפיזית של הרמה והנחת חלקי עבודה מאות או אלפי פעמים בכל משמרת יוצרים עומס מצטבר המשפיע הן על בריאות המפעיל והן על איכות החלקים.
מחקר עלהפרעות שריר-שלד הקשורות- לעבודהמזהה את גורמי הסיכון המדויקים הקיימים בעבודת העברה ידנית: שימוש חוזר בגפיים העליונות, אחיזה כוחנית ותנוחות מביכות ממושכות. חשיפות אלו מתואמות עם פגיעה בכתף, תסמונת התעלה הקרפלית ופציעות גב כאשר הן אינן מנוהלות.
אתגרים ארגונומיים ספציפיים בהעברה ידנית כוללים:
- מגבלות משקל חלק:הרמה חוזרת ונשנית של חלקי עבודה מעל 5 ק"ג מאיצה את עייפות הכתפיים והגב. חלקים שמשקלם עולה על 10 ק"ג דורשים בדרך כלל סיוע מכני או טיפול של שני- אנשים, מה שמשבש את עקביות המחזור.
- אופטימיזציה של גובה התחנה:משטחי המות צריכים להתמקם בגובה המרפק (כ-900-1100 מ"מ מהרצפה) כדי למזער את הכיפוף וההגעה מעל הראש. גבהים לא מתאימים בין התחנות מאלצים את המפעיל להתאים כל הזמן את היציבה.
- הצטברות תנועה חוזרת:קוביית חמש-תחנות הפועלת במהירות של 4 מחזורים לדקה פירושה שהמפעיל מבצע בערך 20 תנועות בחירה-ו-נפרדות בדקה, או יותר מ-9,000 בכל משמרת-שמונה שעות. החזרה גורמת ללחץ על פרקי הידיים, האמות והכתפיים.
- השפעות משך המשמרת על האיכות:מחקרים מראים בעקביות כי עייפות פוגעת בשליטה ובערנות במוטוריקה עדינה. השונות בזמן המחזור גדלה ככל שהמשמרת מתקדמת, כאשר דיוק המיקום יורד ושיעורי זיהוי הפגמים יורדים לאחר השעה הרביעית או החמישית של פעולה רציפה.
היצרנים מפחיתים את ההשפעות הללו באמצעות מספר אסטרטגיות: סיבוב מפעילים בין תחנות לחיצה כדי לשנות את דפוסי התנועה, תזמון מיקרו-הפסקות חובה כל 60-90 דקות, שימוש במחצלות נגד עייפות- בתחנות מפעיל, וקביעת ספי משקל חלקים המפעילים עזרי הרמה מכניים. חלק מהחנויות מגבילות ריצות העברה ידניות לשש-חלונות ייצור יעילים בתוך משמרת של שמונה שעות, תוך תקציב זמן למנוחה, מתיחות וסיבוב תחנות.
הקשר בין ארגונומיה לאיכות חלקים הוא ישיר. מפעיל שחווה עייפות בשורש כף היד ממקם חלקים בצורה פחות מדויקת. אדם עם מאמץ בגב ממהר באופן לא מודע מחזורים כדי להפחית את זמן הכיפוף. שינויים התנהגותיים עדינים אלו מגדילים את שיעורי הגרוטאות ואת השונות הממדית בדרכים שלא מופיעות עד שתרשימים של SPC מתחילים להיסחף מאוחר בהרצת הייצור. ההכרה במציאות זו חיונית לכל מי שמתכנן פעולות העברה ידניות, מכיוון שהיא משפיעה לא רק על בטיחות האדם אלא על העלות והאיכות בפועל של מה שיוצא מהעיתונות.
מציאות הייצור התלויה באדם-מעצבת גם את האופן שבו צוותי הנדסה חושבים על מחזור החיים הרחב יותר של חלק מוטבע. תהליך המסתמך במידה רבה על עקביות המפעיל מעלה באופן טבעי את השאלה: באיזה שלב המוצר מתבגר מספיק כדי להצדיק הסרת השונות הזו באמצעות אוטומציה?
מאב טיפוס לייצור
השאלה הזו של מתי לעשות אוטומציה לא מגיעה כנקודת החלטה פתאומית. זה מופיע בהדרגה ככל שנתוני הייצור מצטברים, תחזיות הביקוש מתגבשות, והפער בין מה שהפעולות הידניות מספקות לבין מה שהעסק דורש הופך למדיד. צוותי הנדסה חכמים אינם מתייחסים להחתמת קוביות העברה ידנית כפתרון קבוע או כפשרה זמנית. הם מתייחסים לזה כשלב הוכחה, שלב מכוון במחזור חיים של ייצור שמאמת הכל, החל מיצירת רצפים ועד התנהגות חומרית לפני התחייבות להון לאוטומציה.
אב טיפוס ואימות עיצוב באמצעות העברה ידנית
תארו לעצמכם שעיצבתם סוגר מבני חדש שדורש שרטוט עמוק, שני שרטוטים מחדש, דוגמת פירס וחיתוך אחרון. הגיאומטריה נראית ריאלית בסימולציה, אבל הדמיה לא קולטת איך החומר מתנהג בפועל על פני חמש תחנות יצירת, איך מצטבר קפיצה חוזרת מתחנה לתחנה, או אם גודל הריק המוצע שלך מייצר איכות קצה עקבית לאחר חיתוך. אתה צריך חלקים פיזיים כדי לענות על השאלות האלה, והחתמת קוביות העברה ידנית ליצירת אב טיפוס נותנת לך בדיוק את היכולת הזו ללא העלות וזמן ההובלה של אוטומציה מלאה.
במהלך אב-טיפוס וריצות אימות-נמוכות, צוותי ההנדסה משתמשים בהעברה ידנית כדי לבצע מספר דברים בו-זמנית:
- אימות רצף גיבוש:האם הוראת התחנה המתוכננת אכן עובדת? האם החומר יכול לשרוד כל ציור מבלי להידלדל יתר על המידה? האם צורות ביניים מקננות כראוי בתחנות הבאות?
- אופטימיזציה של ספירת תחנות:עיצוב הקוביות הראשוני עשוי לכלול שש תחנות, אך ריצות ידניות מגלות שניתן לשלב בין תחנות שלוש וארבע לכדי מכה אחת מבלי לפגוע בשלמות החומר. הגילוי הזה חוסך בעלות כלי עבודה של תחנה שלמה בגרסת הייצור.
- אימות זרימת חומרים:התנהגות הציור בעולם האמיתי- לרוב שונה מחיזוי FEA, במיוחד במעברי רדיוסים וקצוות אוגן. הפעלת ריקים ריקים בפועל דרך תחנות ידניות מייצרת נתוני דילול ניתנים למדידה, דפוסי קמטים וערכי קפיצה חוזרים שמעדנים את מודל הסימולציה.
- אישור מחסנית סובלנות:תכונות המשתרעות על תחנות מרובות צוברות שונות מיקום. ריצות ידניות עם מדידה קפדנית בין תחנות חושפות היכן נצרך תקציב הסובלנות, מה שמאפשר למהנדסים להוסיף תכונות איתור או פעולות לחיצה חוזרות לפני שהם מתחייבים לעיבוד סופי.
גישת אימות זו משקפת את מהייצור מפות דרכים לקנה מידהתאר את כל שיטות הייצור: הוכח את התהליך בנפח נמוך עם כלי עבודה גמישים לפני השקעה בתשתית ייצור-בנפח גדול. שלב ההעברה הידנית מתפקד כמו שלב DVT (בדיקת אימות עיצוב) במיוחד להחתמה, הפקת הראיות הפיזיות התומכות או מאתגרות הנחות הנדסיות.
יתרון אחד שלא מוערך: ריצות ידניות מאפשרות לך להעריך את מאפייני הטיפול בחלק לפני ציון עיצובי תפסן לאוטומציה. אתה מגלה שהחלק נוטה להידבק בחלל של תחנה שניה, או שהוא מתגמש כשנאחזים אותו בנקודת האיסוף המתוכננת, או שקורות קיצוץ מפריעות לישיבת הקן בתחנה ארבע. התובנות הללו מייצרות ישירות את עיצוב מערכת ההעברה האוטומטית שאחריה, ומונעות הפתעות יקרות של אינטגרציה-.
שינוי קנה מידה מידני להעברה אוטומטית
הזמן הטוב ביותר לתכנן אוטומציה הוא כאשר אתה עדיין פועל באופן ידני. עיצובים שצופים טיפול רובוטי עתידי עולים מעט יותר מראש, אך חוסכים עשרות אלפים בשיפוץ לאחור כאשר מגיעות דרישות נפח.
שינוי קנה מידה מהטבעת העברה ידנית לאוטומטית אינו מתג בינארי. זהו מעבר מתוכנן המתרחש כאשר אינדיקטורים ספציפיים מתאימים. צוותי הנדסה שניגשים לזה בכוונה בונים את מותבי השלב הידניים-עם מחשבה על תאימות אוטומציה, ומתייחסים לתקופה הידנית כאל איסוף נתונים עבור מפרט האוטומציה הסופי.
איך נראה עיצוב קוביות מוכנות של אוטומציה- בפועל? כמה החלטות מפתח שהתקבלו בשלב הכלים הידניים משתלמות בהמשך:
- גובה תחנה סטנדרטי:תכנון מרכז עקבי-למרכז-מרחקים בין כל התחנות, גם אם טיפול ידני אינו מחייב זאת. מערכות העברה רובוטיות מעדיפות גובה גובה אחיד מכיוון שהיא מפשטת את תכנות התנועה ומאפשרת מנגנוני העברה זהים בין כל זוג תחנות.
- אזורי איסוף והחזרה מוגדרים-:למרות שהמפעיל אוחז בכל מקום שנוח לו, הוספת משטחי ייחוס שטוחים או אזורי מגע ייעודיים לעיצוב התבנית יוצרת נקודות{0}}מוכנות של ממשק תפסן לקצה-של-הזרוע בעתיד.
- הוראות התקנת חיישן:שילוב חורים עם הברגה או תכונות הרכבה ליד קנים ואיתור פינים שבהם יותקנו בסופו של דבר חיישני חלק-נוכחים. חיישנים אלו מאשרים מיקום נכון לפני שהמכבש עובר מחזוריות במצב אוטומטי.
- גובה חלק עקבי בגובה העברה:הגדרת גבהי הרמה כך שהחלק יעלה לאותו גובה על פני כל התחנות, בהתאמה למישור ההעברה הקבוע שזרועות רובוטיות מעדיפות.
העלות הנוספת עבור הפרשות אלה במהלך בניית התבנית הראשונית היא צנועה, ובדרך כלל מוסיפה 5-10% למחיר התבנית הידנית. התקנתם מחדש מאוחר יותר, לאחר שהמתה מוקשחת, מוכחת ובייצור, עולה משמעותית יותר ולעיתים קרובות מצריכה הוצאת התבנית משירות למשך שבועות של שינוי.
תכנון השקעות לצמיחה{0} ארוכת טווח בייצור
תכנון מחזור החיים של ייצור קוביות העברה דורש חיזוי נפח כנה בשילוב עם נקודות טריגר ברורות להחלטות מעבר. הטעות שרוב הצוותים עושים היא ההתייחסות להחלטת האוטומציה הידנית-ל-כאל בעיה עתידית. בזמן שהביקוש עולה על הקיבולת הידנית, אתה כבר בפיגור, מתאמץ לציון אוטומציה תוך הפעלת משמרות שעות נוספות כדי לעמוד בהזמנות.
ארבעה אינדיקטורים מאותתים על מוכנות לאוטומציה:
- מדדי איכות עקביים:הריצות הידניות שלך מייצרות ערכי Cpk מעל 1.33 בממדים קריטיים על פני חלקי ייצור מרובים. התהליך יציב והקוביה מוכחת. אוטומציה של תהליך לא יציב פשוט מייצרת גרוטאות אוטומטיות מהר יותר.
- זמני מחזור יציבים:וריאציה של-למפעיל-בזמן המחזור הצטמצמה לפחות מ-10%. המשמעות היא שהרצף היוצר-מובן היטב וניתן לחזור עליו, מה שמתורגם לפרופילי תנועה רובוטיים הניתנים לחיזוי.
- תחזיות נפח החורגות מהקיבולת הידנית:כאשר תחזיות הביקוש עולות על מה שתפעול ידני של שתי-משמרות יכול לספק (בהתחשב בלוחות זמנים של הפסקות ארגונומיות ותפוקה יומית מציאותית), תקרת התפוקה מאלצת את השיחה.
- לכל-עלות חלקית שחוצת את סף השבר-של האוטומציה:באמצעות המסגרת מסעיף ניתוח עלויות, עלות העבודה המצטברת שלך לכל חתיכה כפולה בנפח השנתי עולה כעת על העלות המופחתת של הון אוטומציה. המתמטיקה התהפכה.
לצוותים שעוקבים אחר מדדים אלו מהרצת הייצור הידנית הראשונה יש נקודות{0}}מעבר מונעות נתונים ולא החלטות{1}}על תחושת בטן. הם יודעים בדיוק מתי ההצלבה מתרחשת כי הם מודדים את התשומות כל הזמן.
שיקול נוסף: קוביית השלב הידנית-ממשיכה לעתים קרובות למלא תפקיד גם לאחר שמגיעה האוטומציה. הוא הופך לכלי לדגימות הנדסיות, איטרציות עיצוב וייצור וריאציות בנפח-נמוך בעוד שהקו האוטומטי מטפל בחלק הבסיסי-בנפח גבוה. במקום להפסיק לחלוטין את היכולת הידנית, יצרנים מנוסים שומרים עליה כמשאב מקביל לגמישות שקווים אוטומטיים, עם הקשיחות המתוכנתת שלהם, אינם יכולים לספק.
פרספקטיבה זו של מחזור החיים מסגרת מחדש את האופן שבו אתה קורא ציטוט של כלי עבודה. קובייה מצוטטת להעברה ידנית היא לא רק כלי ייצור לנפחים של היום. זוהי פוטנציאלית ההשקעה הראשונה באסטרטגיית ייצור רב--שלבית, אסטרטגיה שמספקת ערך מלא רק אם אתה יודע גם להעריך את השותפים שיבנו ויתמכו בכלי זה בכל שלב של צמיחה.
בחירת השותף הנכון להחתמת קוביות העברה
אסטרטגיית מחזור חיי ייצור חזקה רק כמו הספק המבצע אותה. אתה יכול לעצב את הגישה השלבית המושלמת מהרצאות אב טיפוס ידניות דרך ייצור אוטומטי-בנפח גבוה, אבל אם השותף הבונה את הכלים שלך חסר את העומק ההנדסי כדי לתמוך בהתקדמות הזו, אתה תפגע בחומות יכולות ברגעים הגרועים ביותר. הידיעה כיצד לבחור ספק חותמת העברה מפרידה בין צוותים שמתרחבים בצורה חלקה לאלו שמתחילים מחדש הערכות ספקים באמצע-הפרויקט.
יכולות מפתח להעריך בשותף העברה
לא כל חנות הטבעה שבבעלותה מכבש העברה מתאימה כשותפה אמיתית לקוביות העברה. ההבחנה נעוצה ביכולת הנדסית, לא רק ביכולת הייצור. חנות עשויה להפעיל תחנות העברה בצורה מוכשרת, אבל תכנון כלי עבודה מרובי-תחנות שמאזן בין חומרת היווצרות, זרימת חומרים וטיפול מפעיל או רובוטי על פני חמש תחנות או יותר דורש ניסיון מיוחד שלעתים קרובות חסר לחנויות עבודה כלליות.
בעת ביצוע הערכת איכות של ספק קוביות העברה, תעדוף את קריטריוני ההערכה הבאים:
- מומחיות בתכנון מתבניות מרובות-תחנות:האם הספק יכול להפגין ניסיון בהנדסת קוביות עם ארבע או יותר תחנות גיבוש? בקש מקרי מקרה המראים כיצד הם קבעו את ספירת התחנות, רצף היווצרות וזרימת החומר עבור גיאומטריות מורכבות. ספקים בעלי יכולות אמיתיות של יצרן תחנות העברת- ידברו באופן שוטף על יחסי הפחתת משיכה, יציבות צורת ביניים וצבירת סובלנות בין-תחנות.
- ניסיון בתצורות העברה ידנית ורובוטית כאחד:שותפים שתכננו כלי עבודה לשתי השיטות מבינים את הבדלי הפריסה, דרישות האיתור ושיקולים ארגונומיים שמעצבים את ארכיטקטורת התבנית. החוויה הכפולה הזו חשובה במיוחד אם תוכנית מחזור החיים שלך צופה מעבר מפעולות ידניות לאוטומטיות.
- סימולציה ואימות וירטואלי:האם הספק משתמש ב-FEA ליצירת סימולציה ותוכנת הדמיית העברהלאמת נתיבי פינוי ויכולת SPM לפני בניית הקובייה? כפי שמדגישים מומחים בתעשייה, הרבה יותר קל לשנות עיצוב CAD מאשר תבנית בנויה לחלוטין. ספקים המדלגים על שלב זה מעבירים לך את עלות ניפוי הבאגים במהלך הניסיון.
- טיפול בחומרים עבור חלקים גדולים או מורכבים:חלקים גדולים יותר שנוטים לשקוע במהלך ההובלה, לוחות הדורשים מהדקי תפס במספר נקודות, וחלקים הזקוקים לכיוון מחדש בין תחנות, כולם דורשים ידע הנדסי העברה ספציפי. הערך אם הספק טיפל בחלקים ברמת הגודל והמורכבות שהפרויקט שלך דורש.
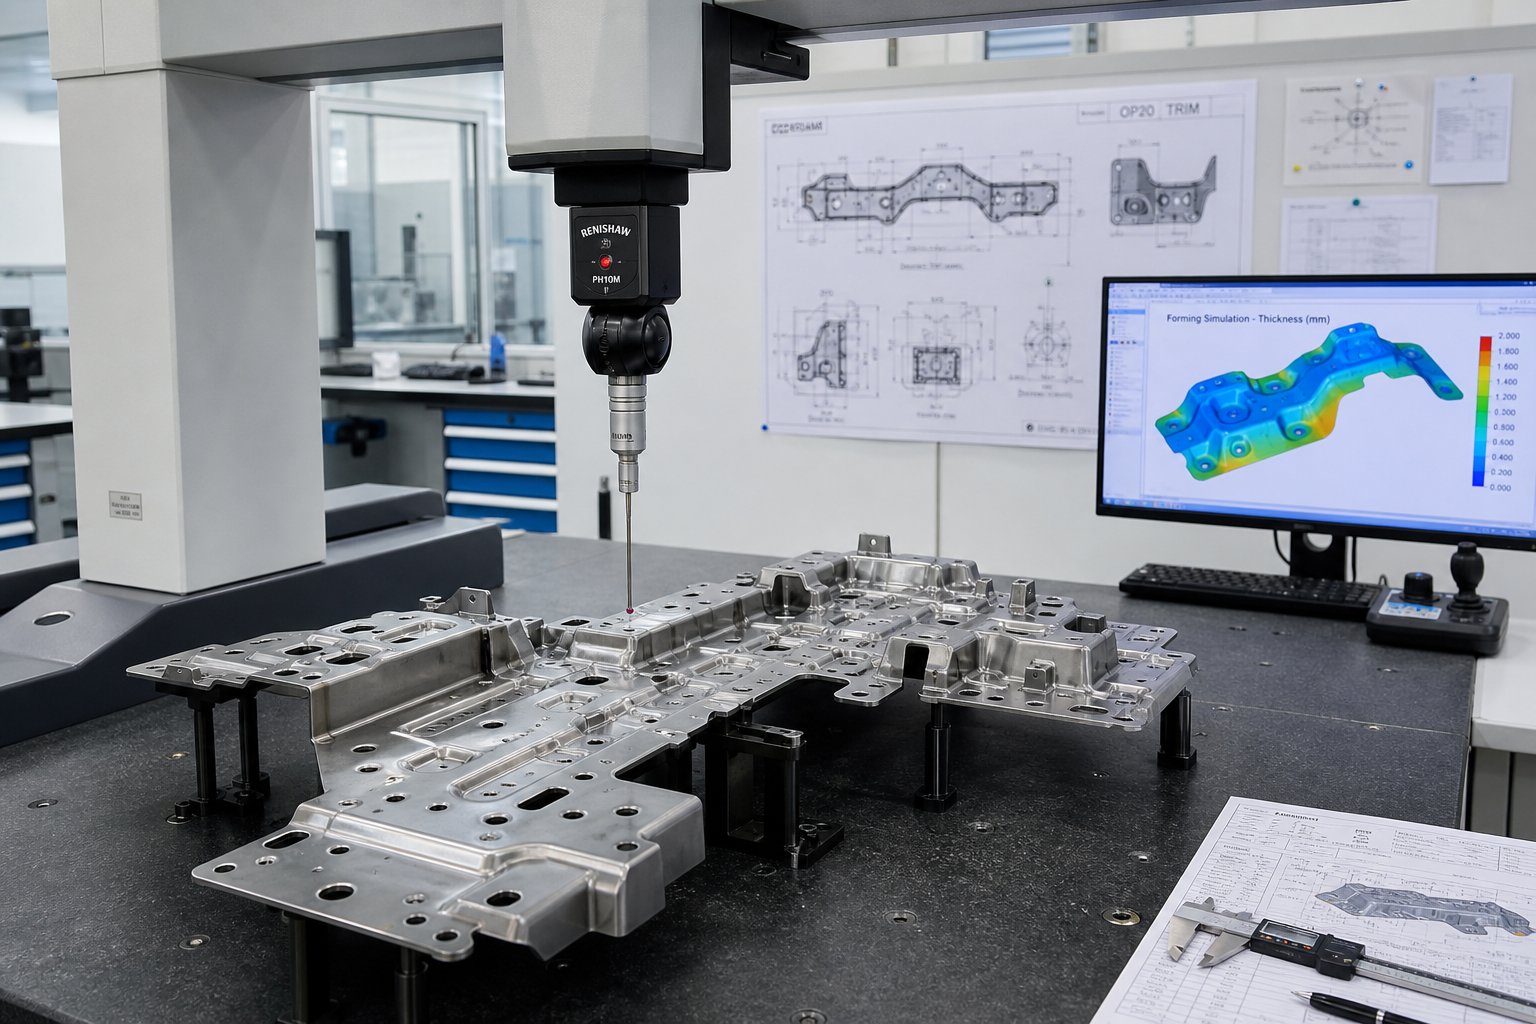
- יכולות אימות סובלנות:ודא שהספק מפעיל ציוד CMM, מדדים פונקציונליים ותוכניות SPC שיכולים לאמת את דרישות הממדים שהחלק שלך דורש. ספק שמציין סובלנות הדוקות ללא תשתית המטרולוגית לאימותן מבטיח הבטחות שאינן יכולות לבסס.
- זמינות עיתונות להתנסות:ספקים עם -מכבשי ניסיון ביתיים התואמים את נפח העיתונות הייצור שלך וגודל המיטה יכולים לנפות באגים בכלים לפני משלוח. בלי זה, עיתונות הייצור שלך הופכת לפלטפורמת הניסוי, וצורכת את זמן הרצפה שלך לאיפוי הבאגים.
הערכת תמיכת עיצוב עבור גיבוש-תחנות מורכבות
הקריטריונים להערכת שותפי החתמת חותמת העברה חורגים מעבר למה שספק יכול לייצר. לא פחות חשוב מה הם יכולים להנדס. חלקים מורכבים הדורשים שרטוטים עמוקים, שרטוטים מחדש מרובים, ניקוב על פני משטחים מעוצבים וסובלנות מיקום הדוקה בין תכונות שנוצרו בתחנות שונות דורשים תמיכה בתכנון שיתופי מספק כלי העבודה.
שאל שותפים פוטנציאליים את השאלות האלה במהלך ההערכה:
- איך קובעים את המספר המינימלי של תחנות הדרושות לגיאומטריה וחומר של חלק נתון?
- באילו כלי סימולציית צורה אתה משתמש, והאם אתה יכול לשתף דוחות לדוגמה המראים דילול חזוי, סיכון קמטים ופיצוי קפיצה?
- כיצד מתכננים מערכות איתור שמפצות על שונות מיקום המפעיל בהעברה ידנית, וכיצד משתנות אלו בעת המעבר לטיפול רובוטי?
- מהו התהליך שלך לבדיקת-מאמר ראשון ואישור חלק ייצור (PPAP או שווה ערך)?
- האם אתה יכול לתמוך בתכנון-ל-משוב לייצור לפני שהגיאומטריה תוקפא?
ספקים המציעים שותפות הנדסית אמיתית יעסקו בשאלות אלו מבחינה טכנית במקום להסיט את שפת המכירות. לְדוּגמָה,YICHENבונה את יכולות חותמת ההעברה שלהם סביב סיוע למהנדסים להעריך יצירת תחנות מרובות- עבור חלקים גדולים או מורכבים, עם תמיכה המשתרעת על תצורות העברה רובוטיות ואימות חזרתיות. סוג זה של מיקום הנדסי- קדימה, שבו תהליך הספק מתחיל בהערכה משותפת ולא רק בציטוט מחיר, מסמן את עומק התמיכה בתכנון שאתה צריך לצפות מכל שותף רציני להעברה.
דגלים אדומים במהלך הערכה כוללים: ספקים שמציינים את ספירת התחנות מבלי לשאול על נתוני יכולת הצורה של החומר שלך, שותפים שאינם יכולים להסביר את אסטרטגיית תכונת האיתור שלהם עבור גיאומטריית החלק הספציפית שלך, וחנויות שמתייחסות לניסוי כאל אירוע-יום בודד ולא כתהליך איטרטיבי של מדידה, התאמה ואימות מחדש.
מדוע חוזרות יציבה חשובה לביטחון בייצור
בסופו של דבר, מה שמפריד בין קוביית העברה פונקציונלית לרווחית היא החזרה על פני חלקי ייצור. קובייה שמייצרת חלקים טובים במהלך ניסיון אך נסחפת לאחר 5,000 כניסות יוצרת עלות נסתרת באמצעות בדיקה מוגברת, פעילויות בלימה ובריחה מאיכות לקוחות. ההערכה שלך צריכה לבחון כיצד ספק מבטיח יציבות ממדית לאורך כל חיי הייצור של הכלי.
גורמי חזרות מרכזיים להערכה:
- בחירת פלדת כלי וטיפול בחום:פלדות כלי D2, A2 ו-M2 עם התקשות והתחממות נאותים מתנגדות לבלאי במשטחי היווצרות ובקצוות החיתוך. שאל אילו חומרים הספק מציין עבור תחנות בלאי- גבוהות וכיצד הם קובעים מתי יש צורך להחליף תוספות.
- תכנון תחזוקה מונעת:האם הספק מספק לוח זמנים תחזוקה מומלץ הקשור לספירת הכה? כמו מחקר בקרת איכות ממסמכי ITD Precision, תזמון תחזוקה יזומה של כלים המבוססת על מחזורי ייצור ולא כשל מאריך את חיי הכלי ושומר על איכות החלק לאורך ריצות ארוכות יותר.
- נתוני SPC מניסיון והפקה ראשונית:ספקים המספקים נתוני Cpk לצד חלקי-מאמר ראשונים מפגינים יכולת תהליך ולא רק התאמה ממדית בקומץ דוגמאות.
- חלונות תהליך היווצרות מתועדים:יש לתעד הגדרות טונה, מפרטי סיכה, קריטריוני מיקום ריקים וטווחי מאפייני חומר מקובלים ולהימסר עם כלי העבודה. בלי אלה, צוות הייצור שלך מנחש פרמטרים שבונה הכלים כבר ביצע אופטימיזציה במהלך הפיתוח.
ביטחון בהפקה נובע מהידיעה שחלק מספר 10,000 יתאים לחלק מספר 10 ברצועת הסובלנות שלך. הביטחון הזה נבנה במהלך בחירת הספק, ולא מתגלה לאחר שהכלים מגיעים לרצפה שלך. השותף להחתמת קוביות ההעברה שאתה בוחר מעצב לא רק את מה שאתה משלם עבור כלי עבודה היום, אלא איך נראות עלויות האיכות, תעריפי הגרוטאות ושביעות רצון הלקוחות שלך במשך כל חיי הייצור של החלק.
שאלות נפוצות על הטבעת קוביות בהעברה ידנית
1. מה ההבדל בין הטבעת מות העברה ידנית להטבעה מתקדמת?
בהטבעה מתקדמת, רצועת מתכת רציפה מוזנת דרך תחנות בעודה מחוברת לרצועת המוביל עד לחיתוך הסופי. הטבעת קוביות העברה ידנית משתמשת בחסר- בודדים, שמפעיל מעביר פיזית בין תחנות קוביות נפרדות. זה מאפשר לסובב, להעיף או למקם את חומר העבודה בין פעולות, מה שמאפשר גיאומטריות מורכבות כמו שרטוטים עמוקים וריבוי-צירים שיוצרים רצועות פרוגרסיביות המוזנות-לא יכולות לייצר. קוביות פרוגרסיביות מצטיינות בחלקים קטנים יותר-בנפח גבוה, בעוד שהעברה ידנית מטפלת בחלקים בינוניים-עד-גדולים עם גיאומטריה מורכבת בנפחים נמוכים יותר.
2. אילו נפחי ייצור מצדיקים החתמת קוביות העברה ידנית על פני העברה אוטומטית?
הטבעת תבנית העברה ידנית היא בדרך כלל חסכונית ביותר עבור נפחים שנתיים בין 1,000 ל-50,000 חלקים. נקודת האיזון- שבה העברה אוטומטית הופכת חסכונית יותר- נופלת בדרך כלל בין 50,000 ל-150,000 חלקים בשנה, בהתאם למורכבות החלקים, זמן המחזור, שיעורי העבודה ועלויות האינטגרציה של אוטומציה. העברה ידנית גוררת השקעת הון נמוכה יותר אך עלויות עבודה גבוהות יותר-לחלק, כך שככל שהנפח גדל, הוצאות העבודה המצטברות עולות בסופו של דבר על השקעת האוטומציה מראש המתפרסת על יותר חלקים.
3. אילו סובלנות יכולה להשיג הטבעה ידנית בהעברה ידנית?
הטבעת תבנית העברה ידנית יכולה להשיג סובלנות של ±0.05 מ"מ בקירוב על מאפיינים מעוצבים ו-±0.03 מ"מ על מיקומי חורים מנוקבים, עם תחנות טבעה מדויקות המגיעות ל-±0.02 מ"מ על משטחים קריטיים. עם זאת, שונות מיקום מפעיל מציגה גורם שמערכות אוטומטיות מבטלות. תכונות איתור-מעוצבות היטב כמו סיכות פיילוט, קוביות קן ומסילות מדידות מפצות על ידי הנחיית חלק העבודה למיקום מדויק ללא קשר לשינויים קלים במיקום המפעיל, תוך שמירה על בקרת מימדים הדוקה לאורך ריצות הייצור.
4. אילו מערכות בטיחות נדרשות עבור פעולות הטבעה ידנית של תבנית העברה?
הטבעת תבנית העברה ידנית דורשת מערכות בטיחות שכבות לפי תקני OSHA 1910.217. אלמנטים חיוניים כוללים שתי -בקרות ידיים המבטיחות ששתי הידיים יהיו נקיות במהלך רכיבה על אופניים, נוכחות-חישת וילונות אור שעוצרים את המכבש אם מפעיל שובר את מישור החיישן, מגני קוביות פיזיות או התקני מחסום, מנגנוני אנטי-חזרה המונעים חבטות שניות לא מכוונות, מערכות ניטור/תג בלימה ונוהל נעילה. אמצעי הגנה מיותרים אלו מבטיחים שכשל אחד לא יכול לגרום לפציעה של המפעיל במהלך תהליך ההעברה.
5. איך אתה מעריך ובחר ספק חותמת חותמת העברה?
הערכת ספקים בהתבסס על מומחיות-בתכנון תחנות מרובות (ארבע או יותר תחנות גיבוש), ניסיון בתצורות העברה ידניות ורובוטיות כאחד, יכולות סימולציית יצירת FEA, ידע בטיפול בחומרים עבור חלקים גדולים או מורכבים, תשתית לאימות סובלנות כמו ציוד CMM ותוכניות SPC, וזמינות-בית עיתונות לניסיון. ספקים כמו YICHEN מציעים תמיכה הנדסית-בהערכה קדימה עבור תחנות העברה מרובות-, ומסייעים למהנדסים להעריך את היתכנות הגיבוש לפני שהם מתחייבים לעיבוד כלי עבודה. דגלים אדומים כוללים ציטוט של ספירת תחנות מבלי לשאול לגבי יכולת צורת חומר או חוסר יכולת להסביר את אסטרטגיית האיתור של תכונה עבור הגיאומטריה הספציפית שלך.


